优秀毕业设计
三等奖
工程实践
按项目浏览工程实践、论文、竞赛荣誉与图文证据。
显示 20 个项目
资料暂不可用
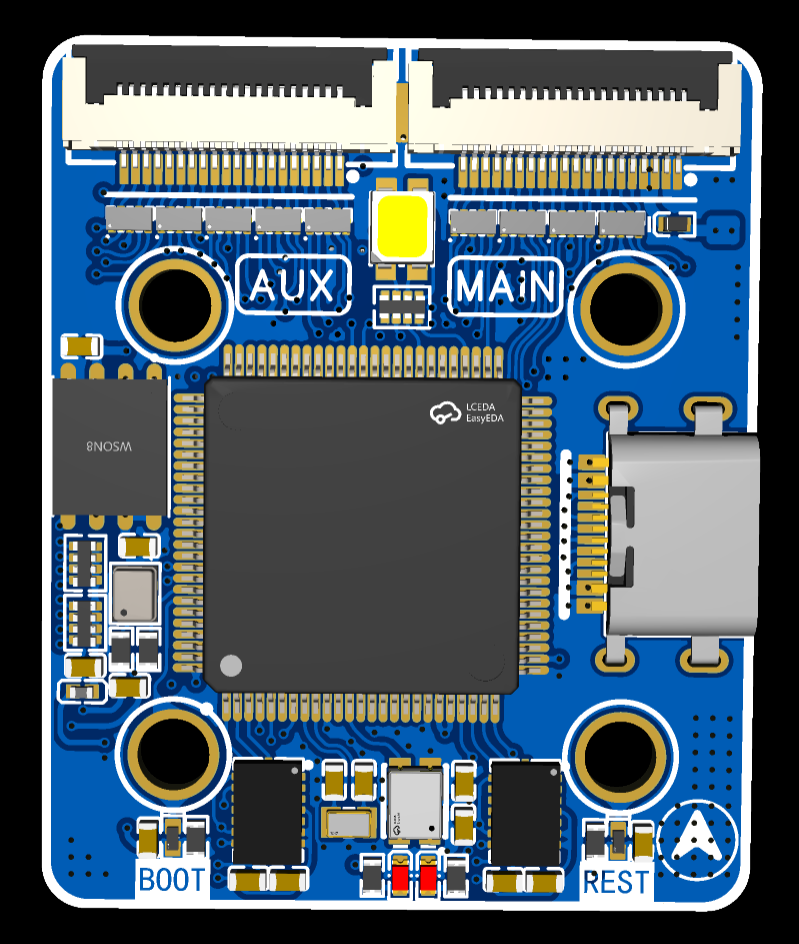
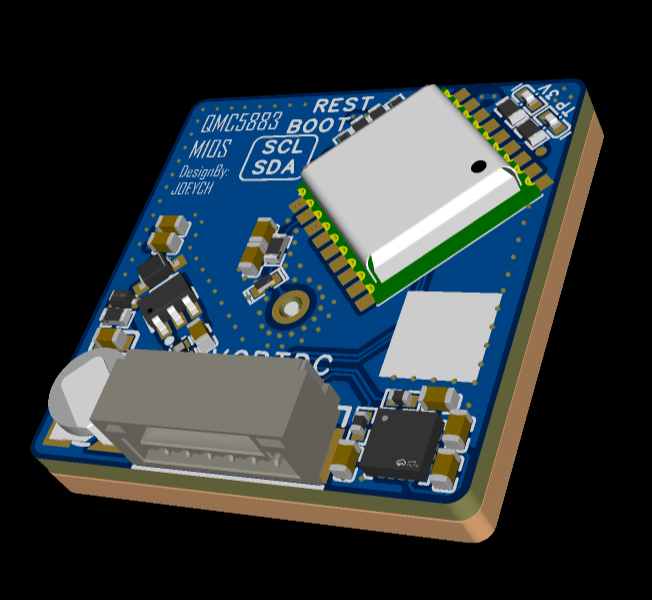
面向个人制作与模块化扩展的低成本无人机硬件平台,涵盖飞控核心板、ELRS 接收机、M10S GPS 接收机与电调参考设计。
查看项目详情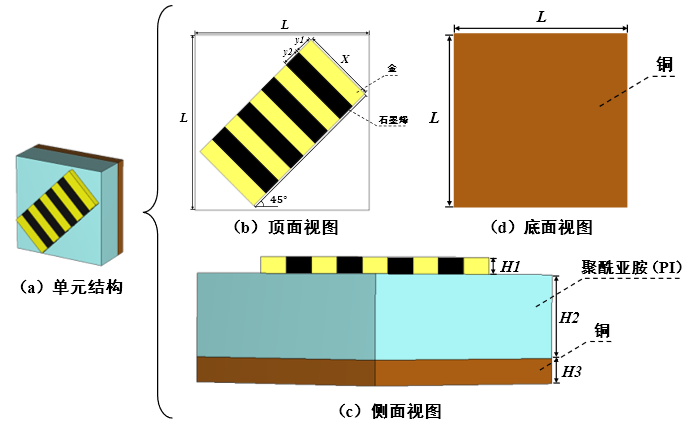
资料暂不可用
优秀毕设 三等奖
获奖记录 1
查看项目详情项目图片待补充
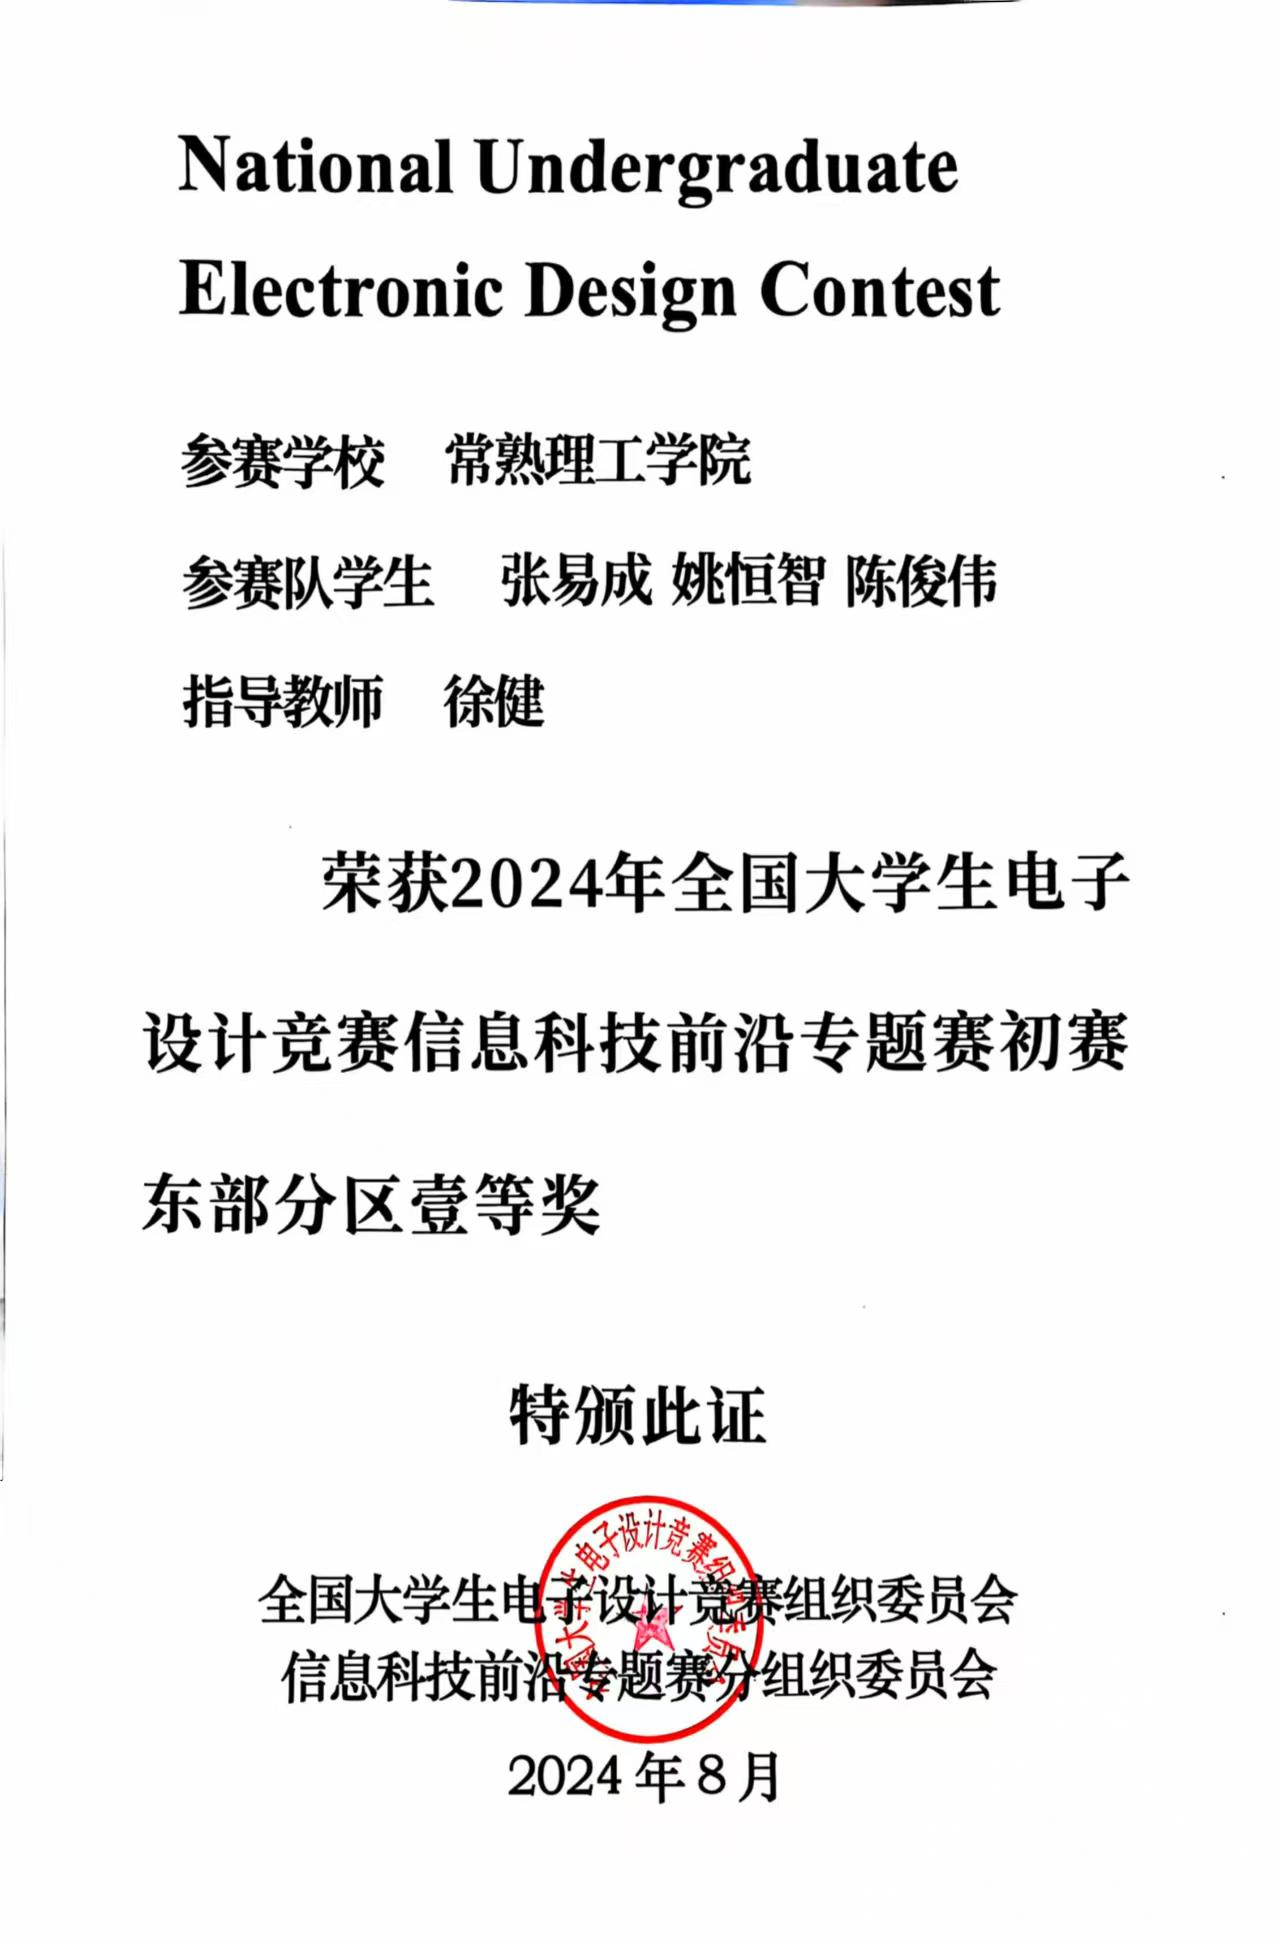
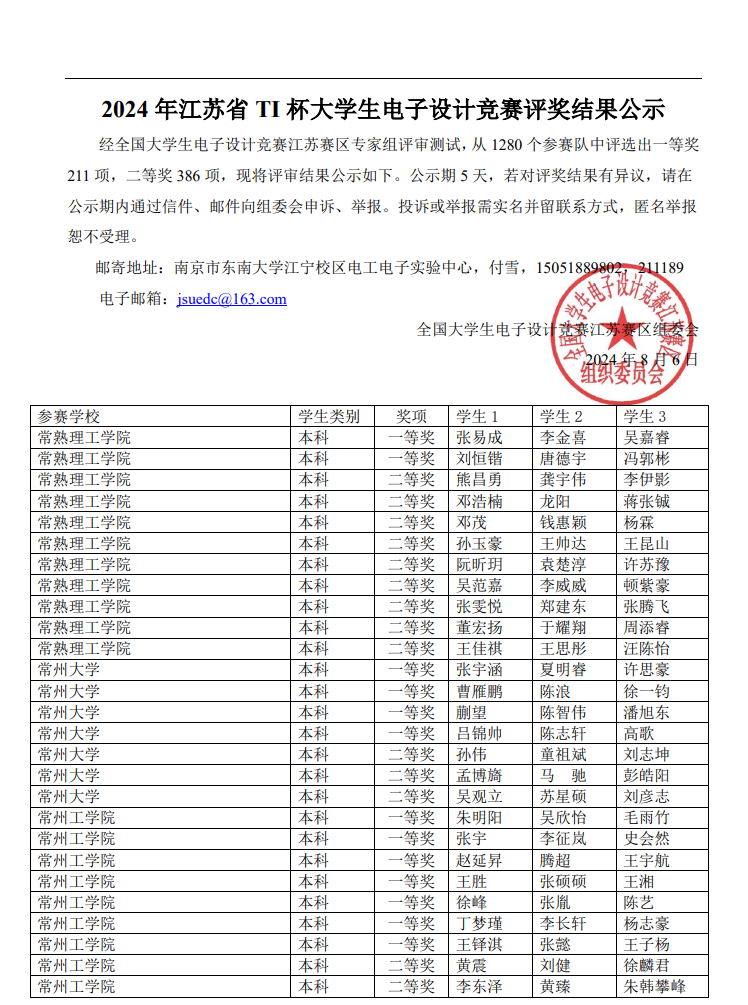
补充收录 4 项竞赛获奖与 4 项发明专利申请
获奖记录 4 · 发明专利 4
查看项目详情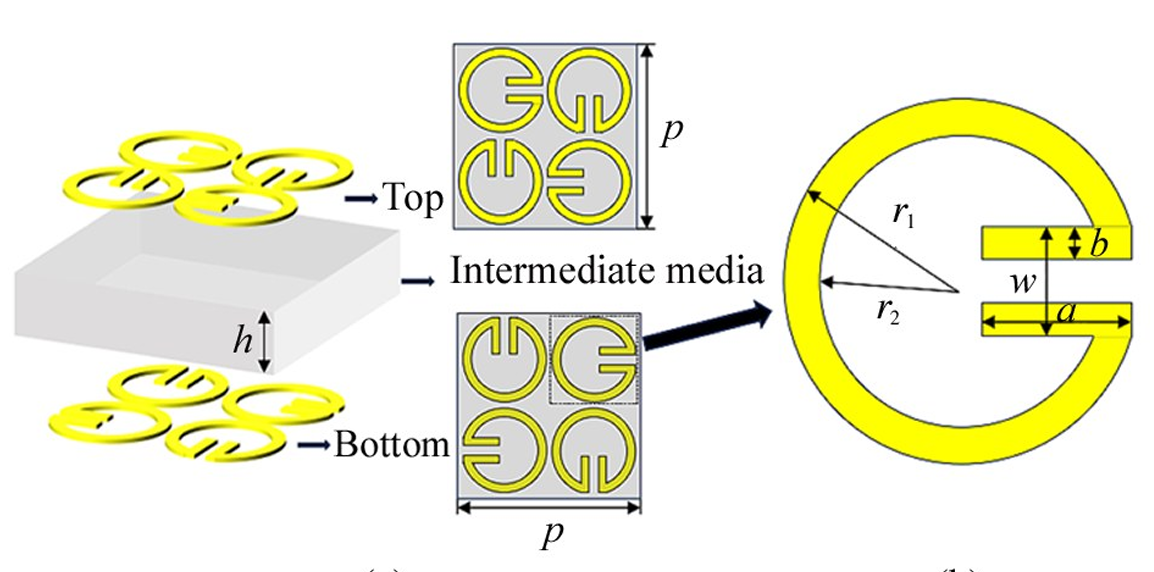
资料暂不可用
光电子·激光 · 作者位次 3/6
学术论文 1
查看项目详情
资料暂不可用
由统一公开数据源驱动的中英双语静态学术与工程作品集网站。
查看项目详情项目图片待补充
Optics Communications · 作者位次 3/8
学术论文 1
查看项目详情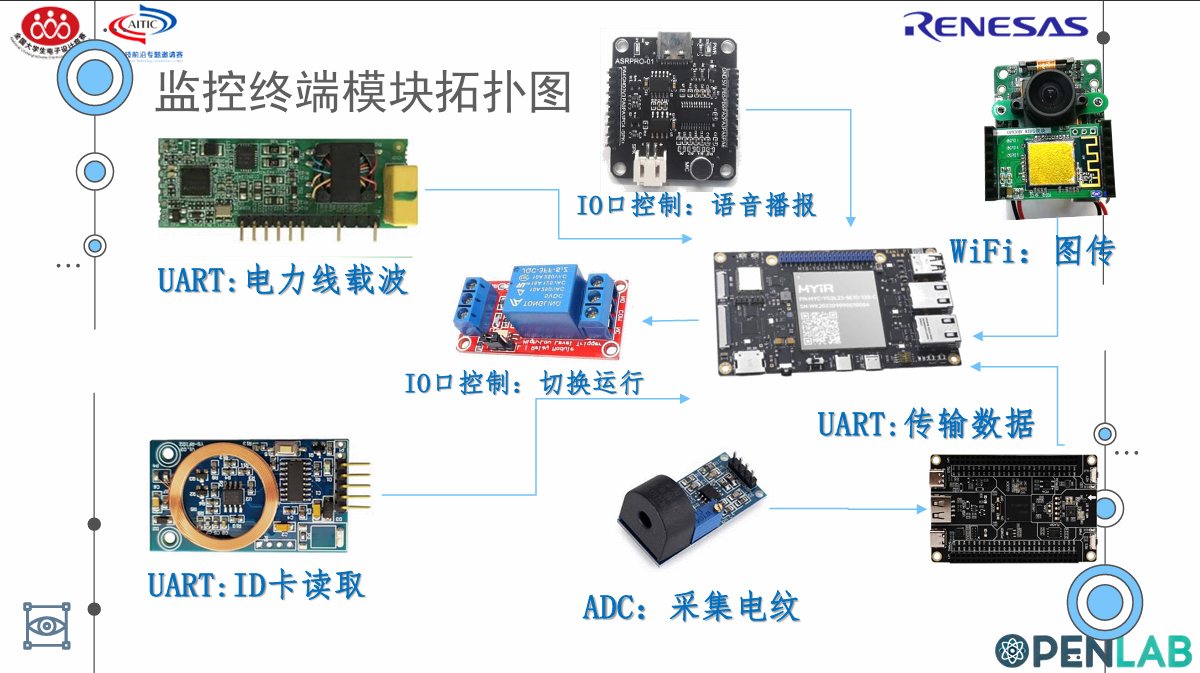
资料暂不可用
在同一瑞萨赛事项目中,从用电电流识别发展至实验室能耗、安全、门禁与热监测的综合管理场景。
获奖记录 1
查看项目详情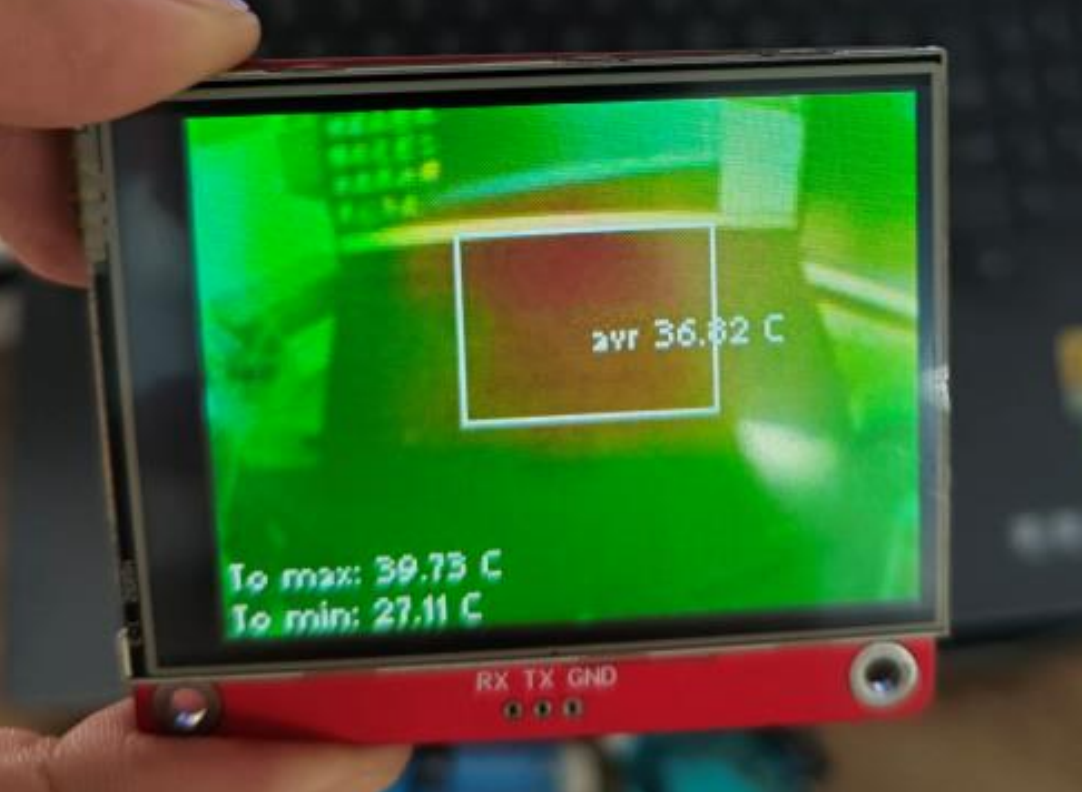
资料暂不可用
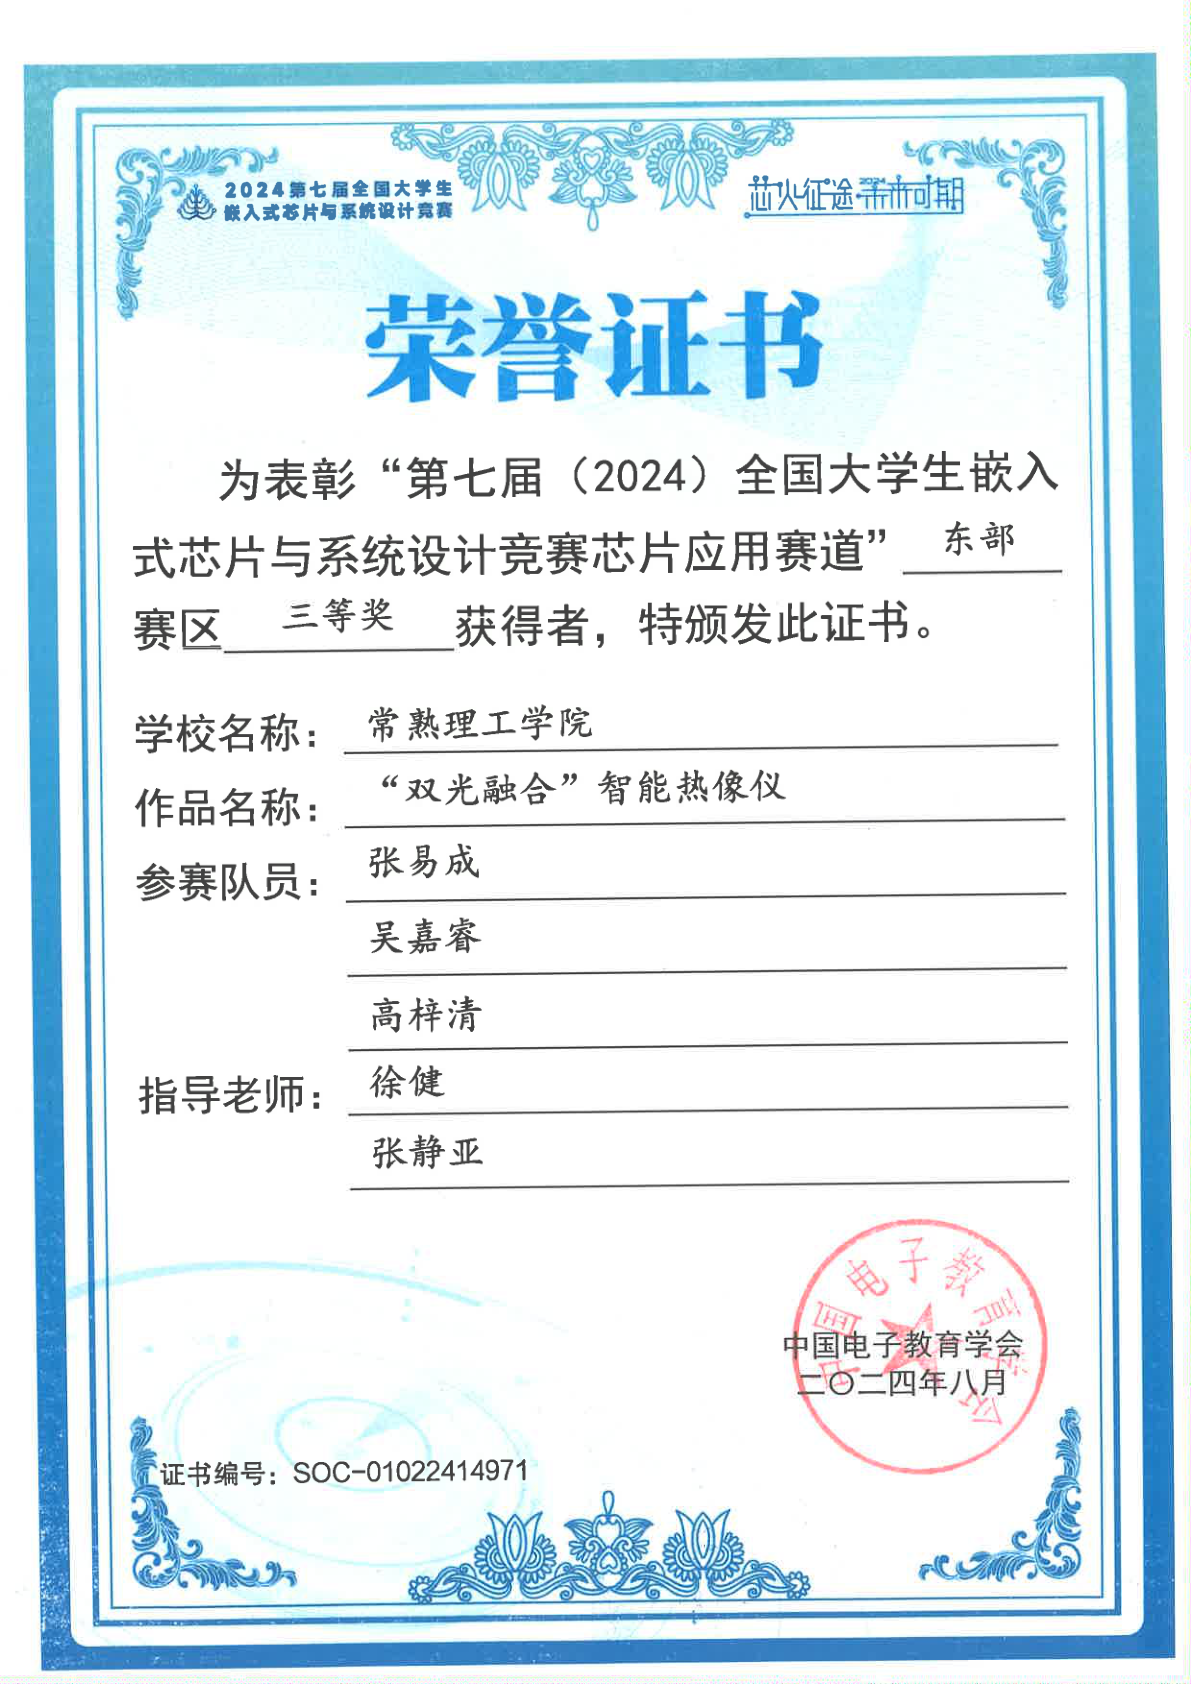
获全国大学生嵌入式芯片与系统设计竞赛东部赛区三等奖,并参加 2024 DigiKey 开源竞赛。
获奖记录 1
查看项目详情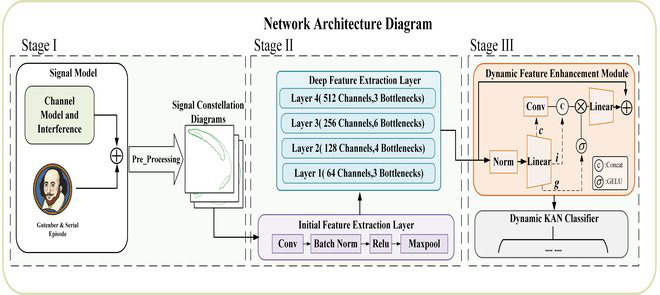
资料暂不可用
IEEE Access · 作者位次 2/6
学术论文 1
查看项目详情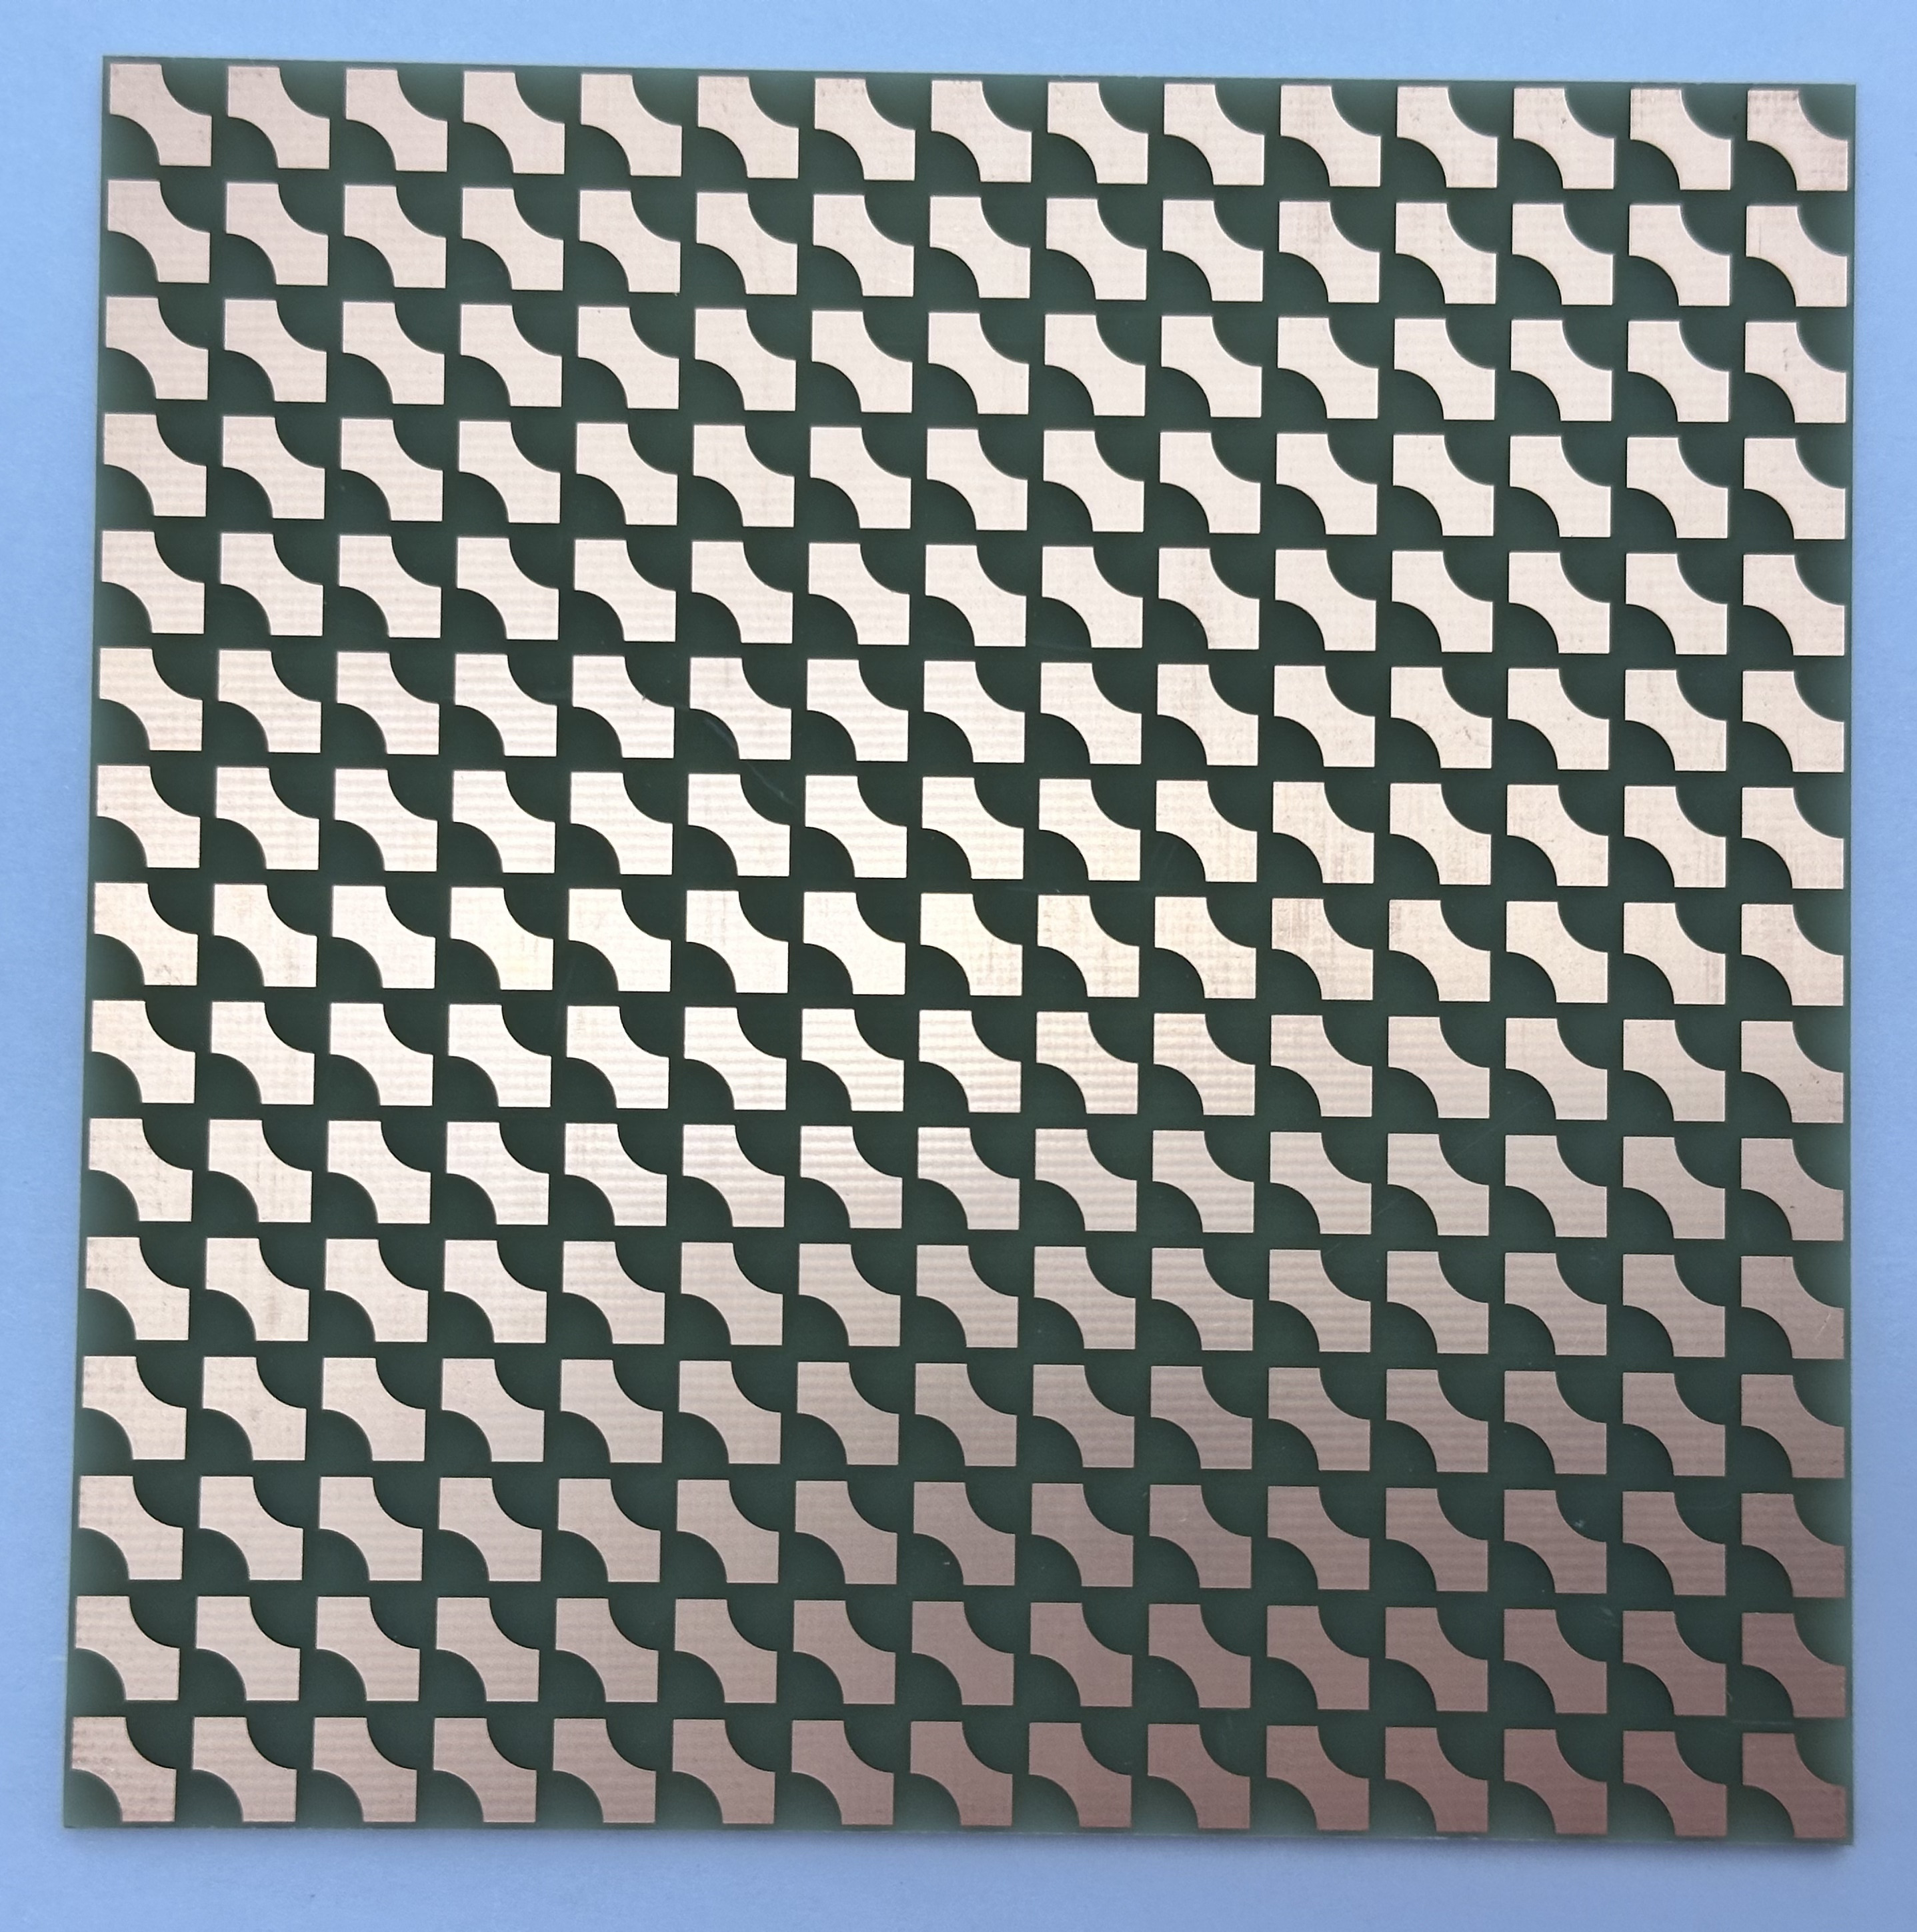
资料暂不可用
2024 年创新训练项目,研究刚性反射型超构表面的线偏振至圆偏振及交叉偏振转换。
查看项目详情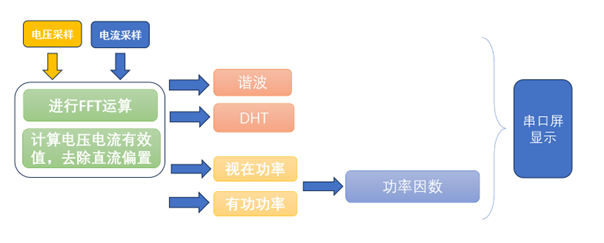
资料暂不可用
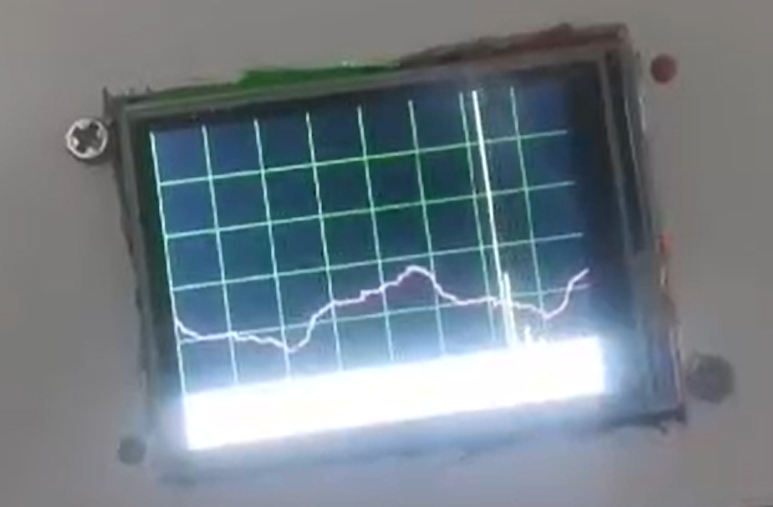
2024 年 TI 电子设计竞赛项目,面向单相交流负载进行电参量采集、频域分析与触控显示。
获奖记录 1
查看项目详情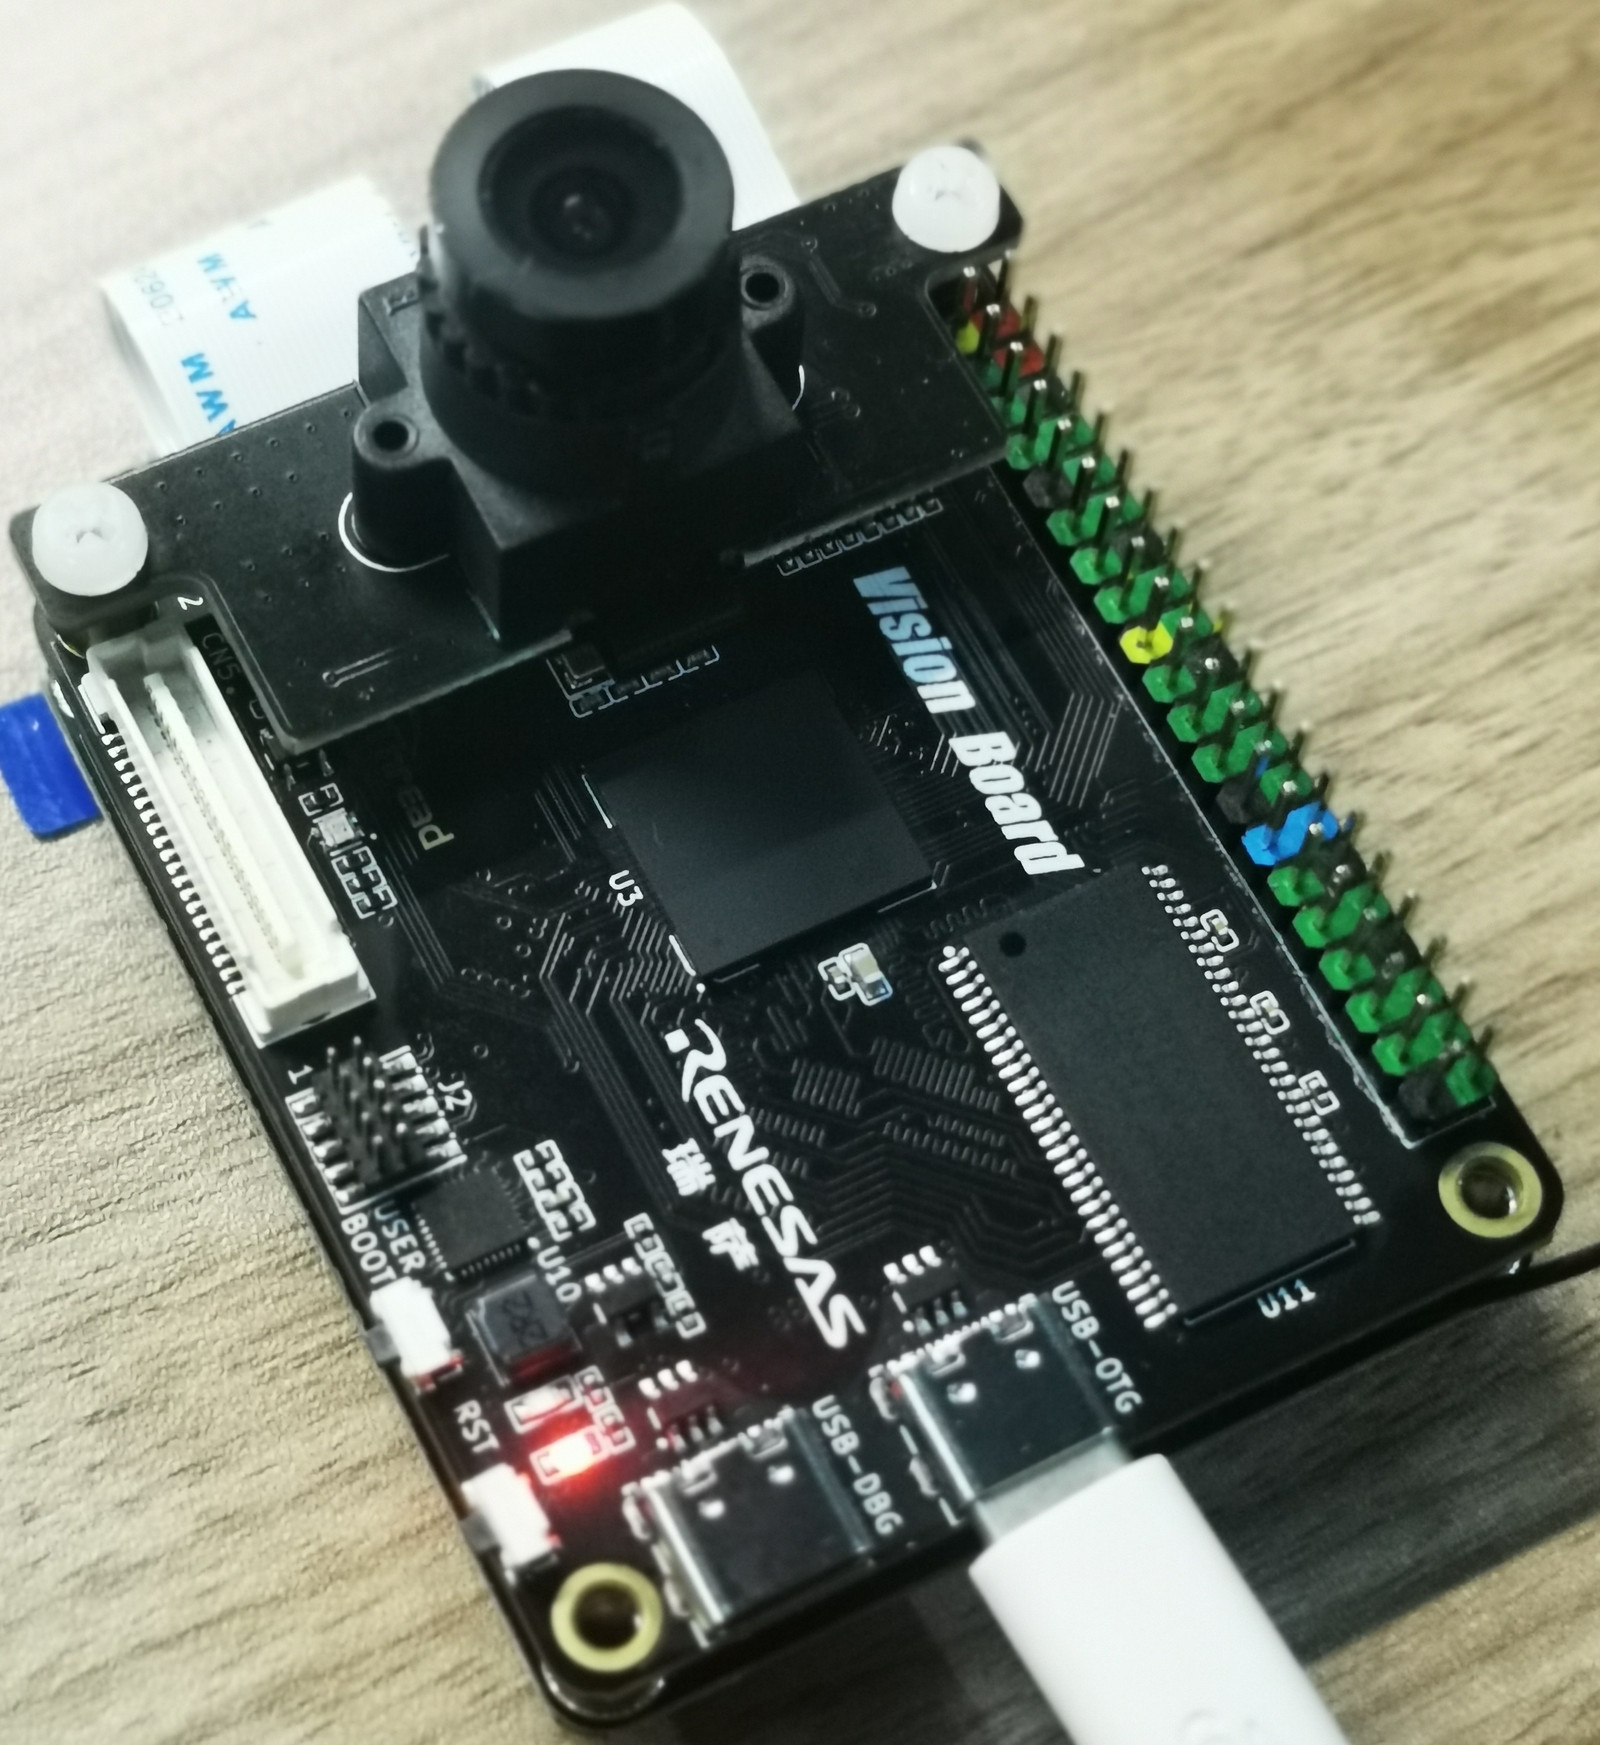
资料暂不可用
2024 年计算机设计竞赛物联网应用 / RTT 专项赛题,结合图像采集、轻量模型与嵌入式物联网架构进行交通标识识别。
查看项目详情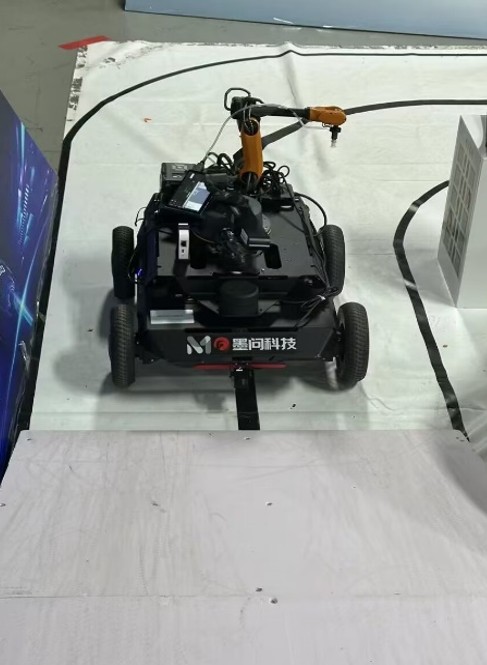
资料暂不可用
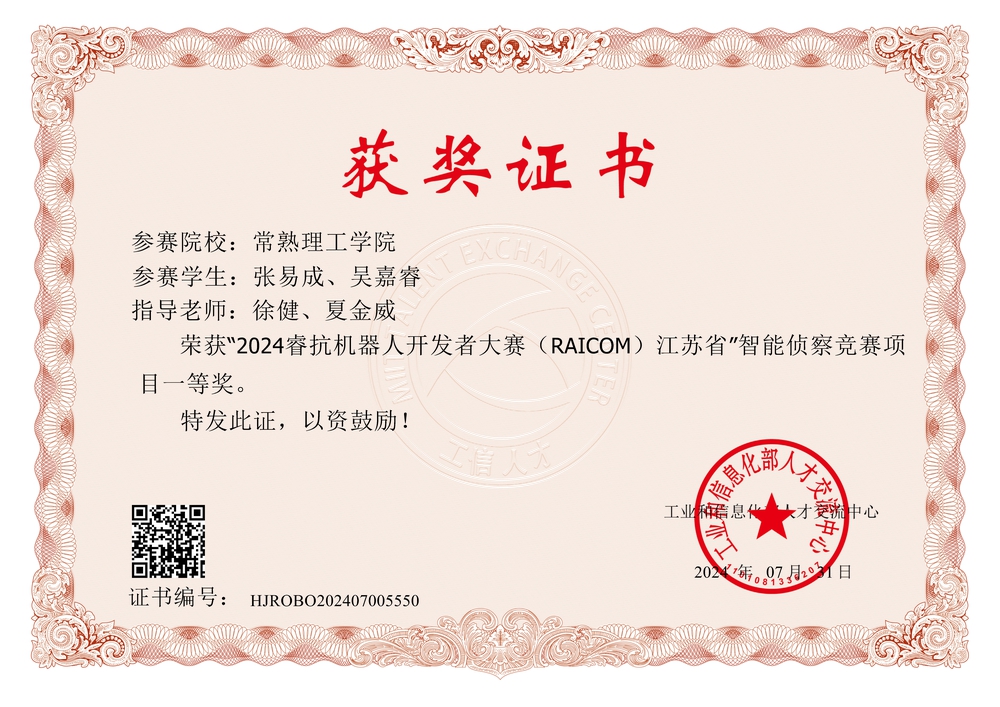
2024 年睿抗智能侦察竞赛项目,整合嵌入式设计、目标识别与测距、ROS 服务及建图导航任务。
获奖记录 1
查看项目详情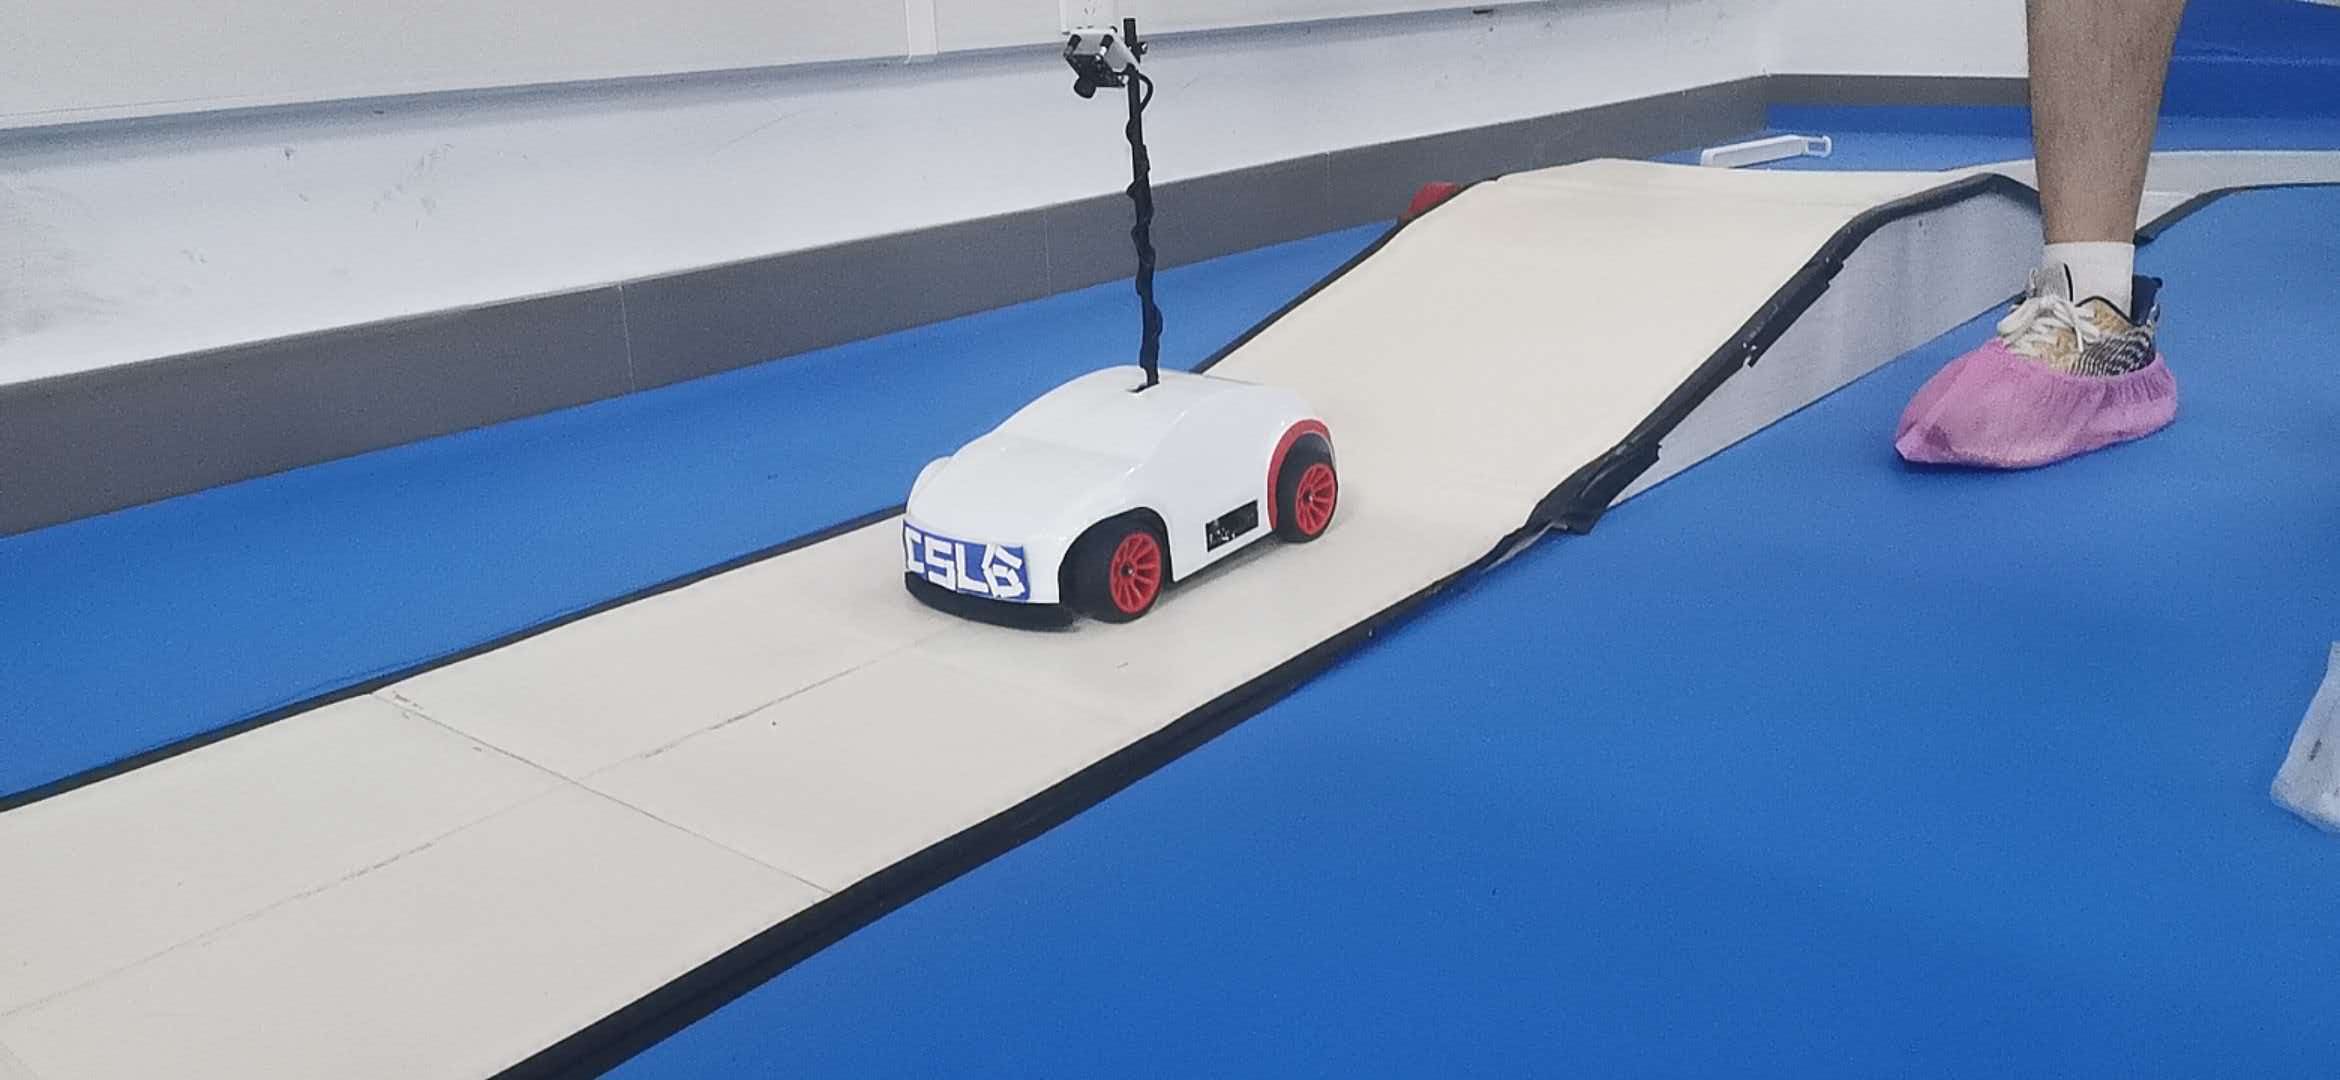
资料暂不可用
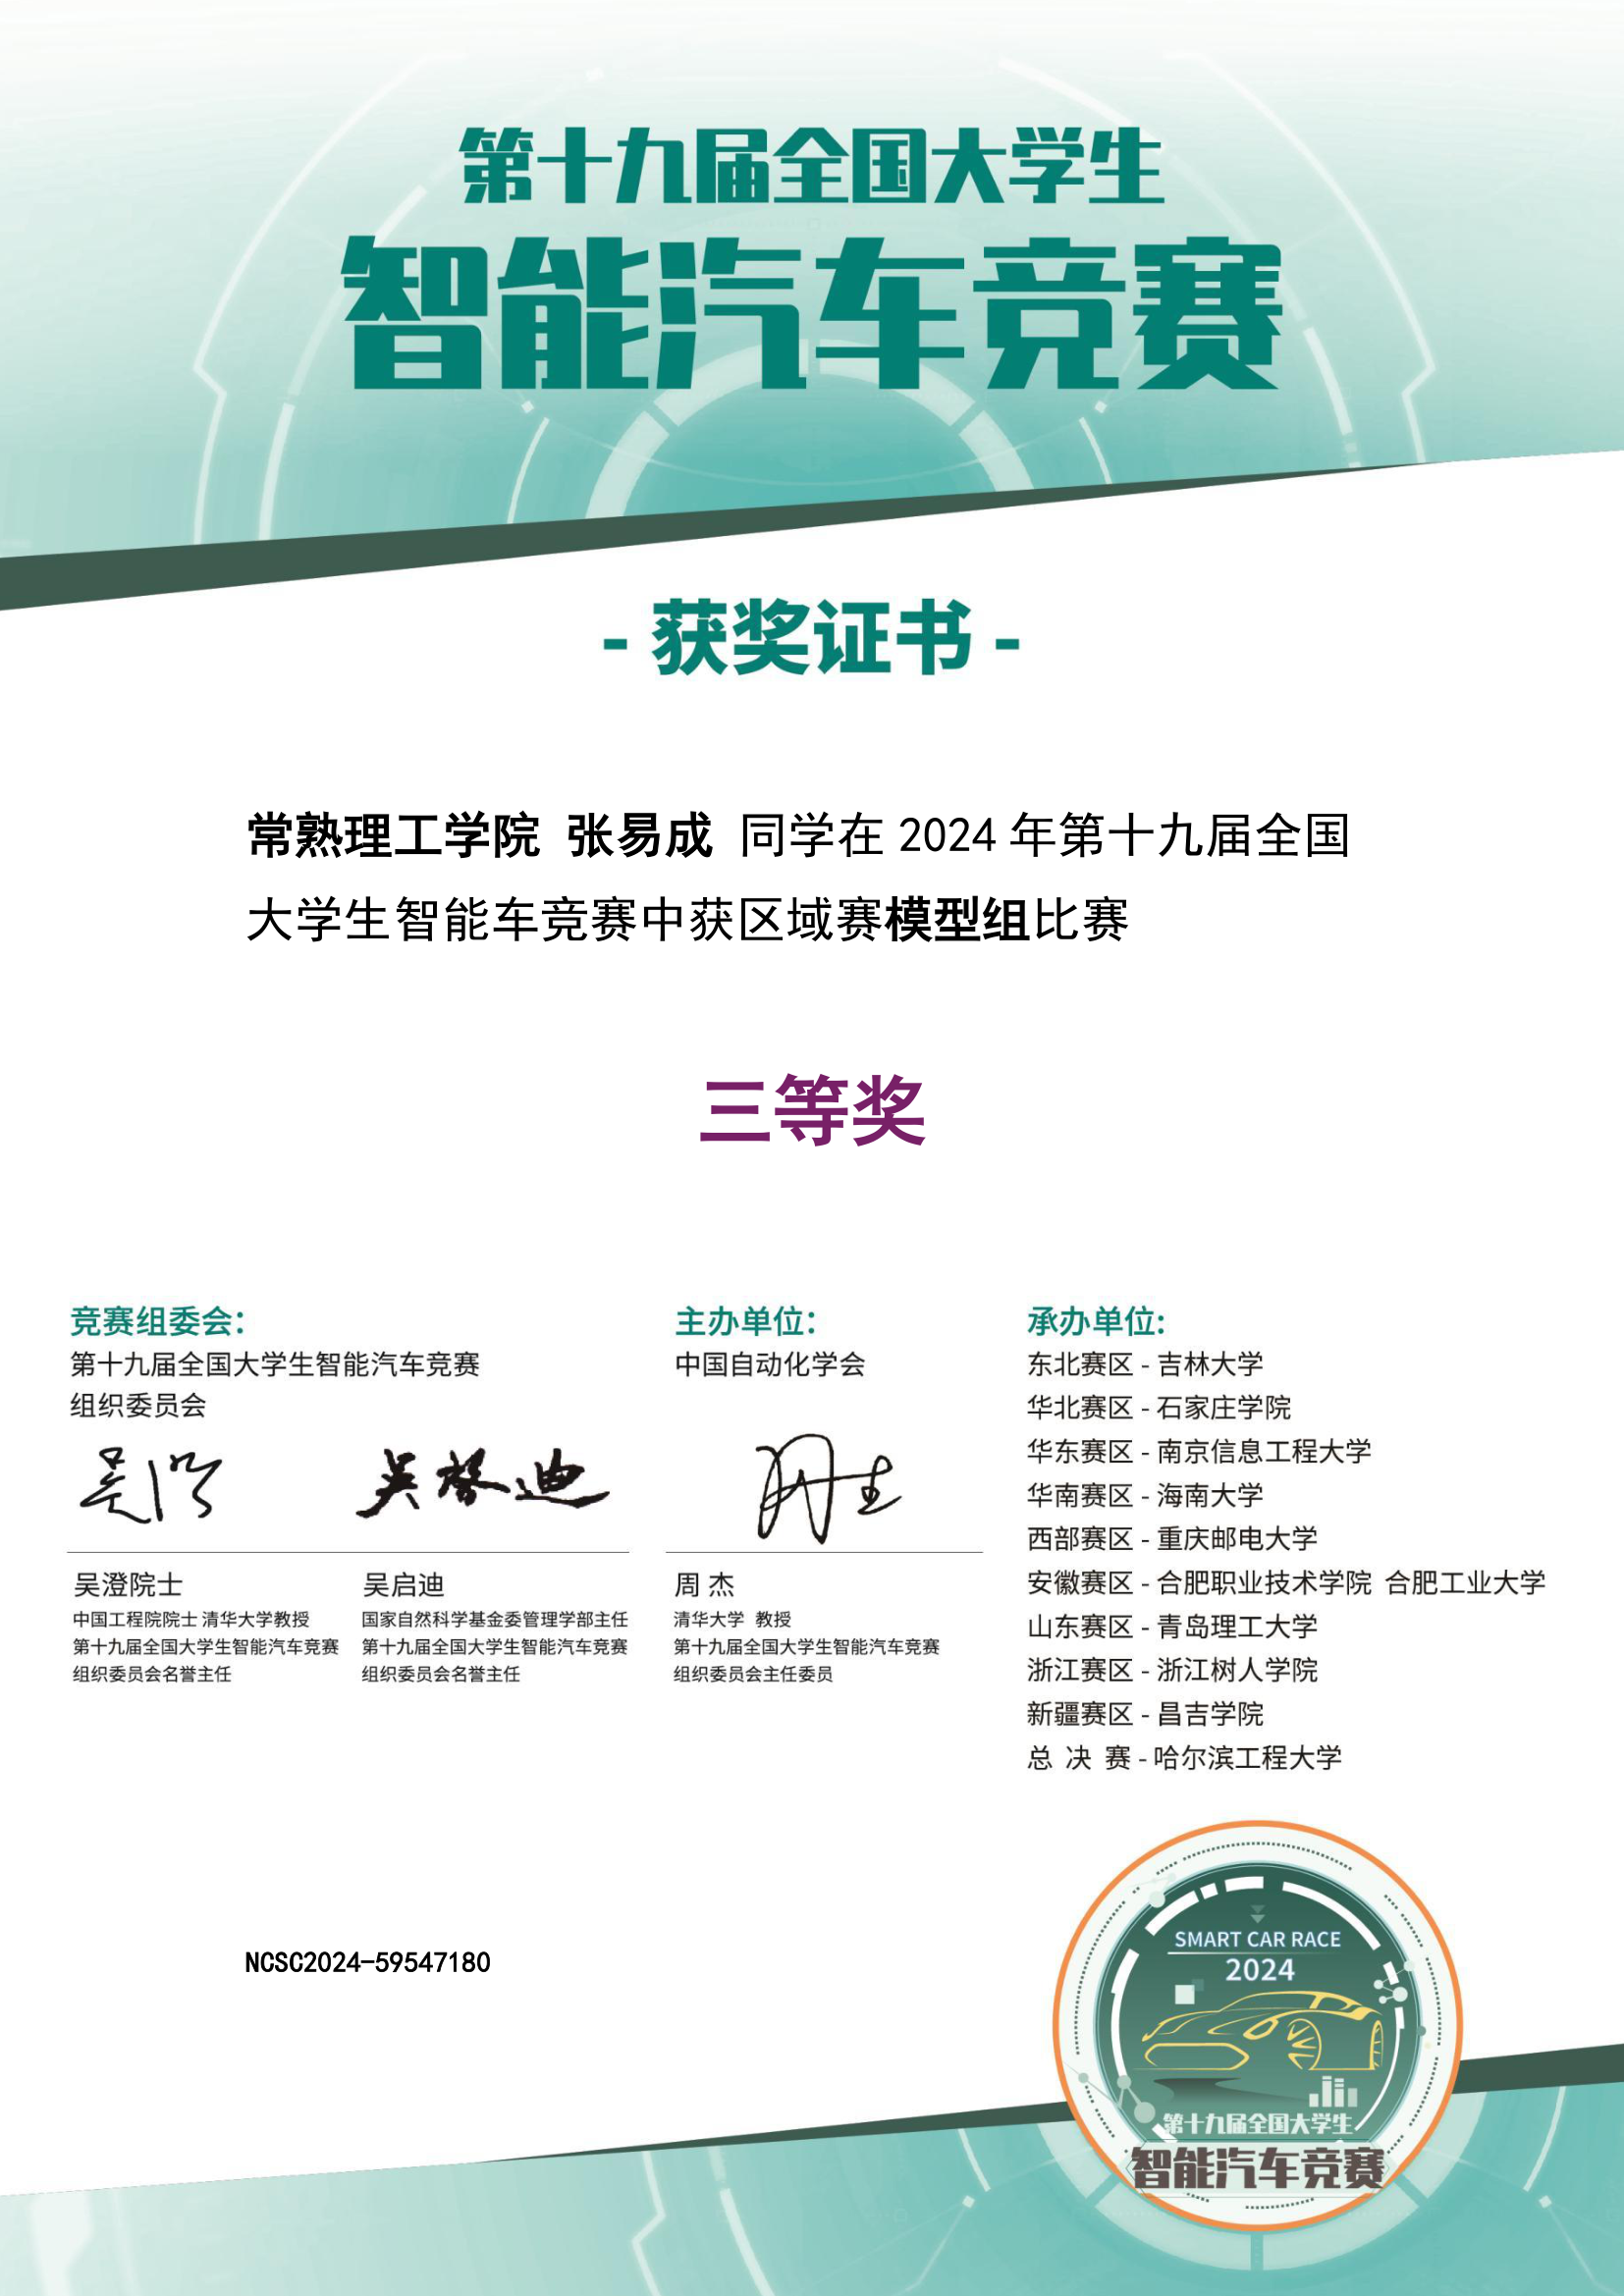
2024 年全国大学生智能汽车竞赛模型组的团队开发归档,记录控制、感知和硬件分支的探索。
获奖记录 1
查看项目详情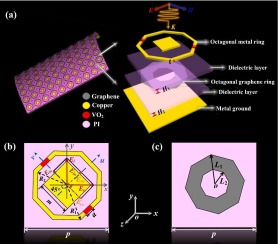
资料暂不可用
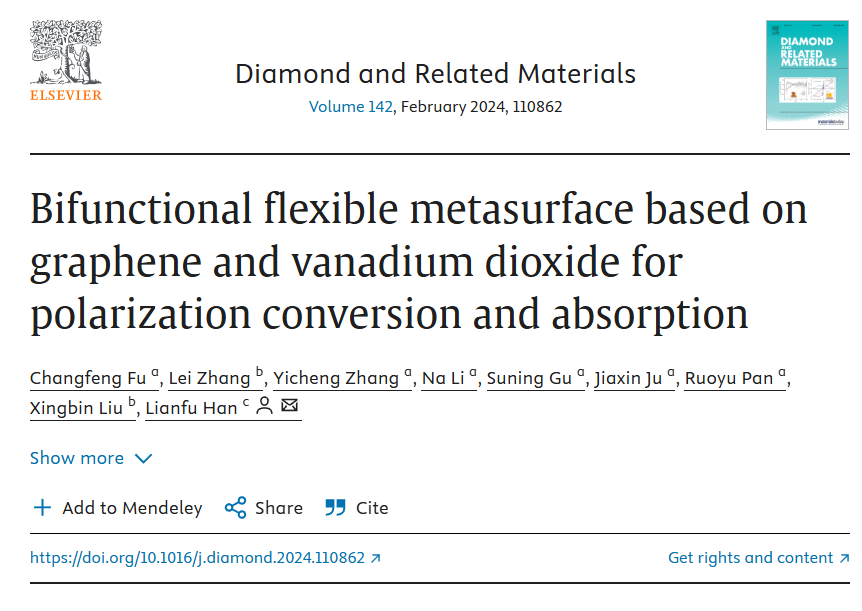
2023 年大学生创新创业训练计划项目 · Diamond and Related Materials 作者位次 3/8
学术论文 1
查看项目详情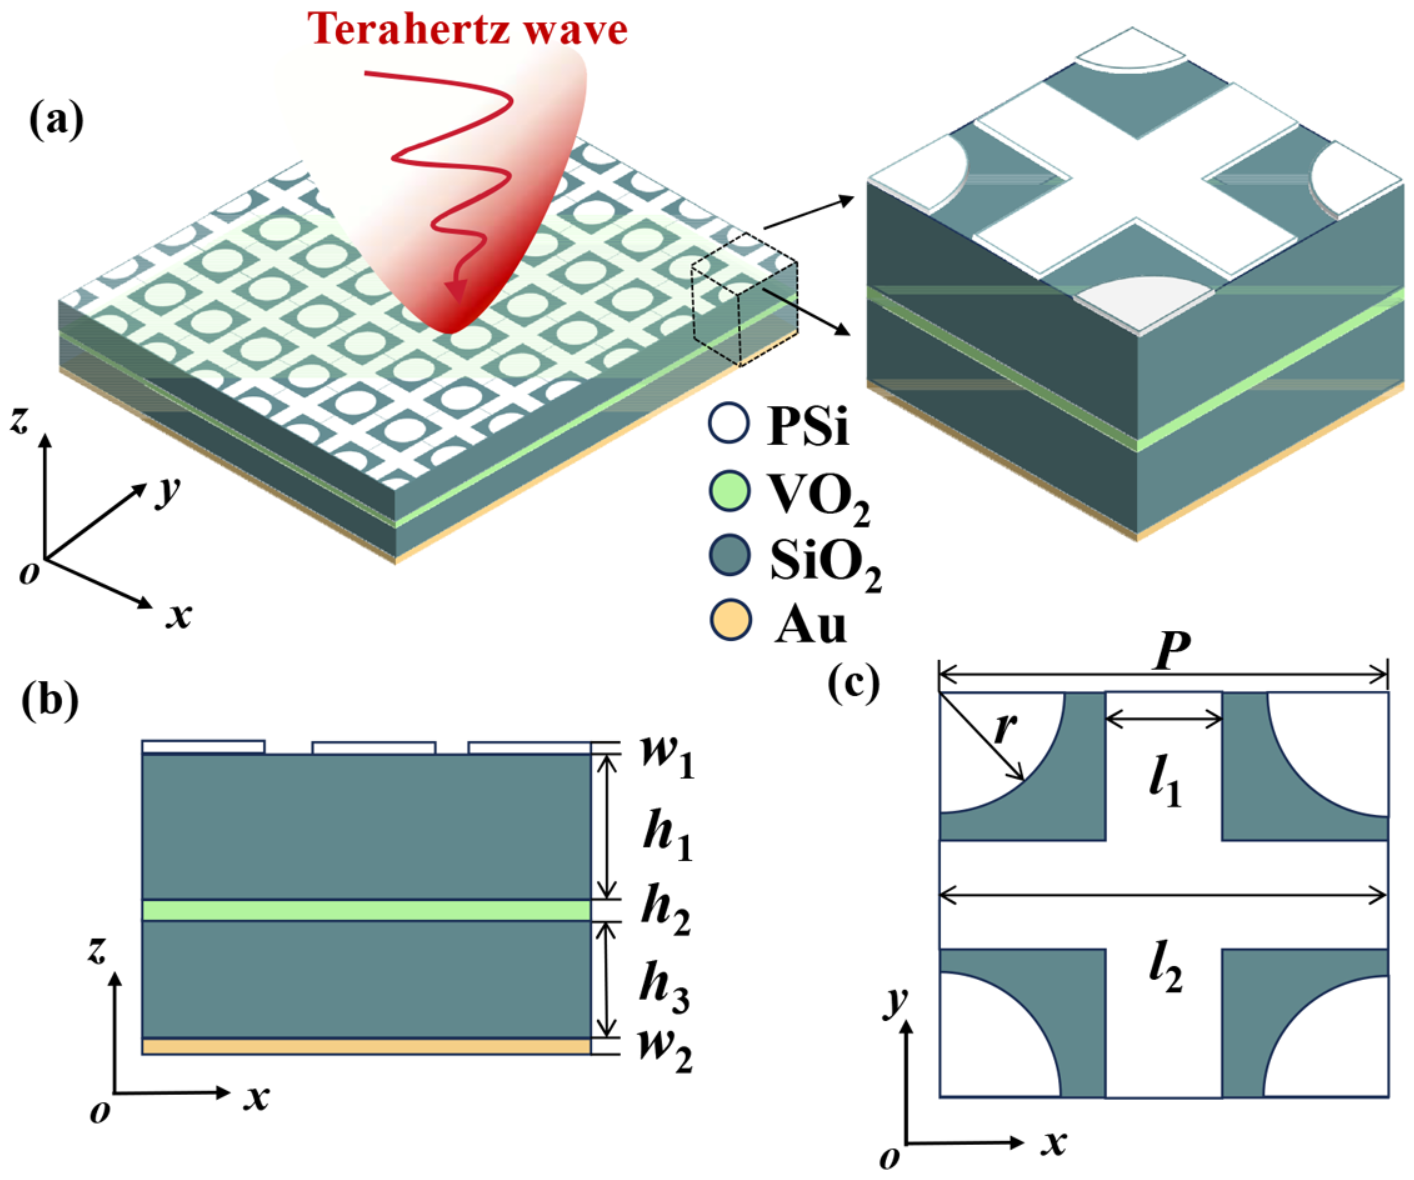
资料暂不可用
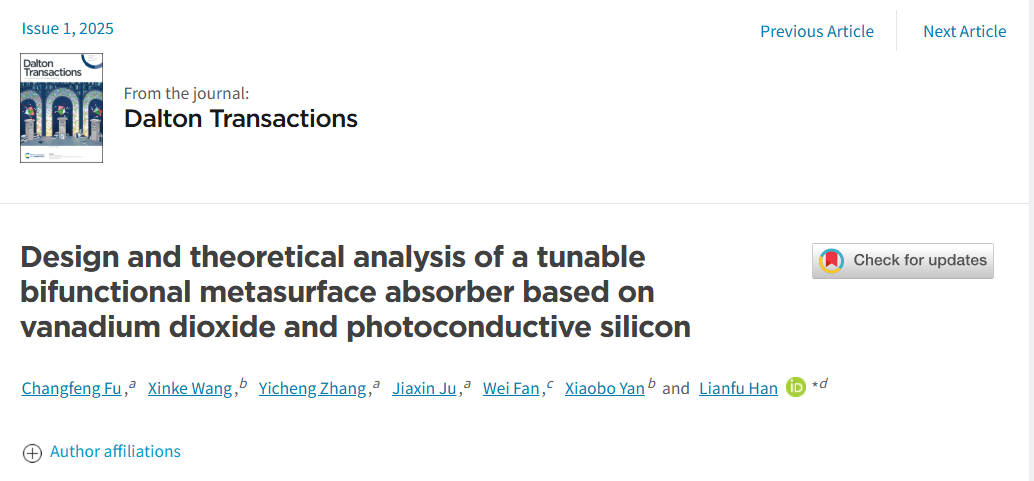
Dalton Transactions · 作者位次 5/8
学术论文 1
查看项目详情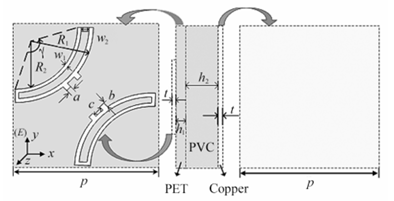
资料暂不可用
光电子·激光 · 作者位次 3/6
学术论文 1
查看项目详情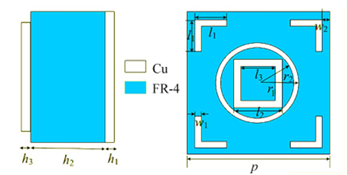
资料暂不可用
光电子·激光 · 作者位次 3/6
学术论文 1
查看项目详情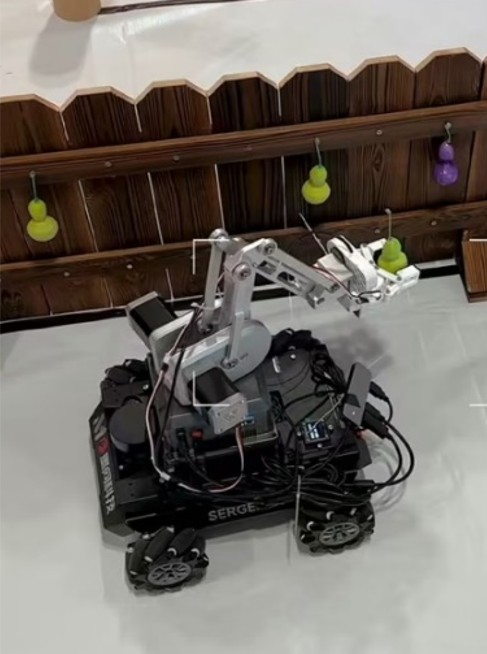
资料暂不可用
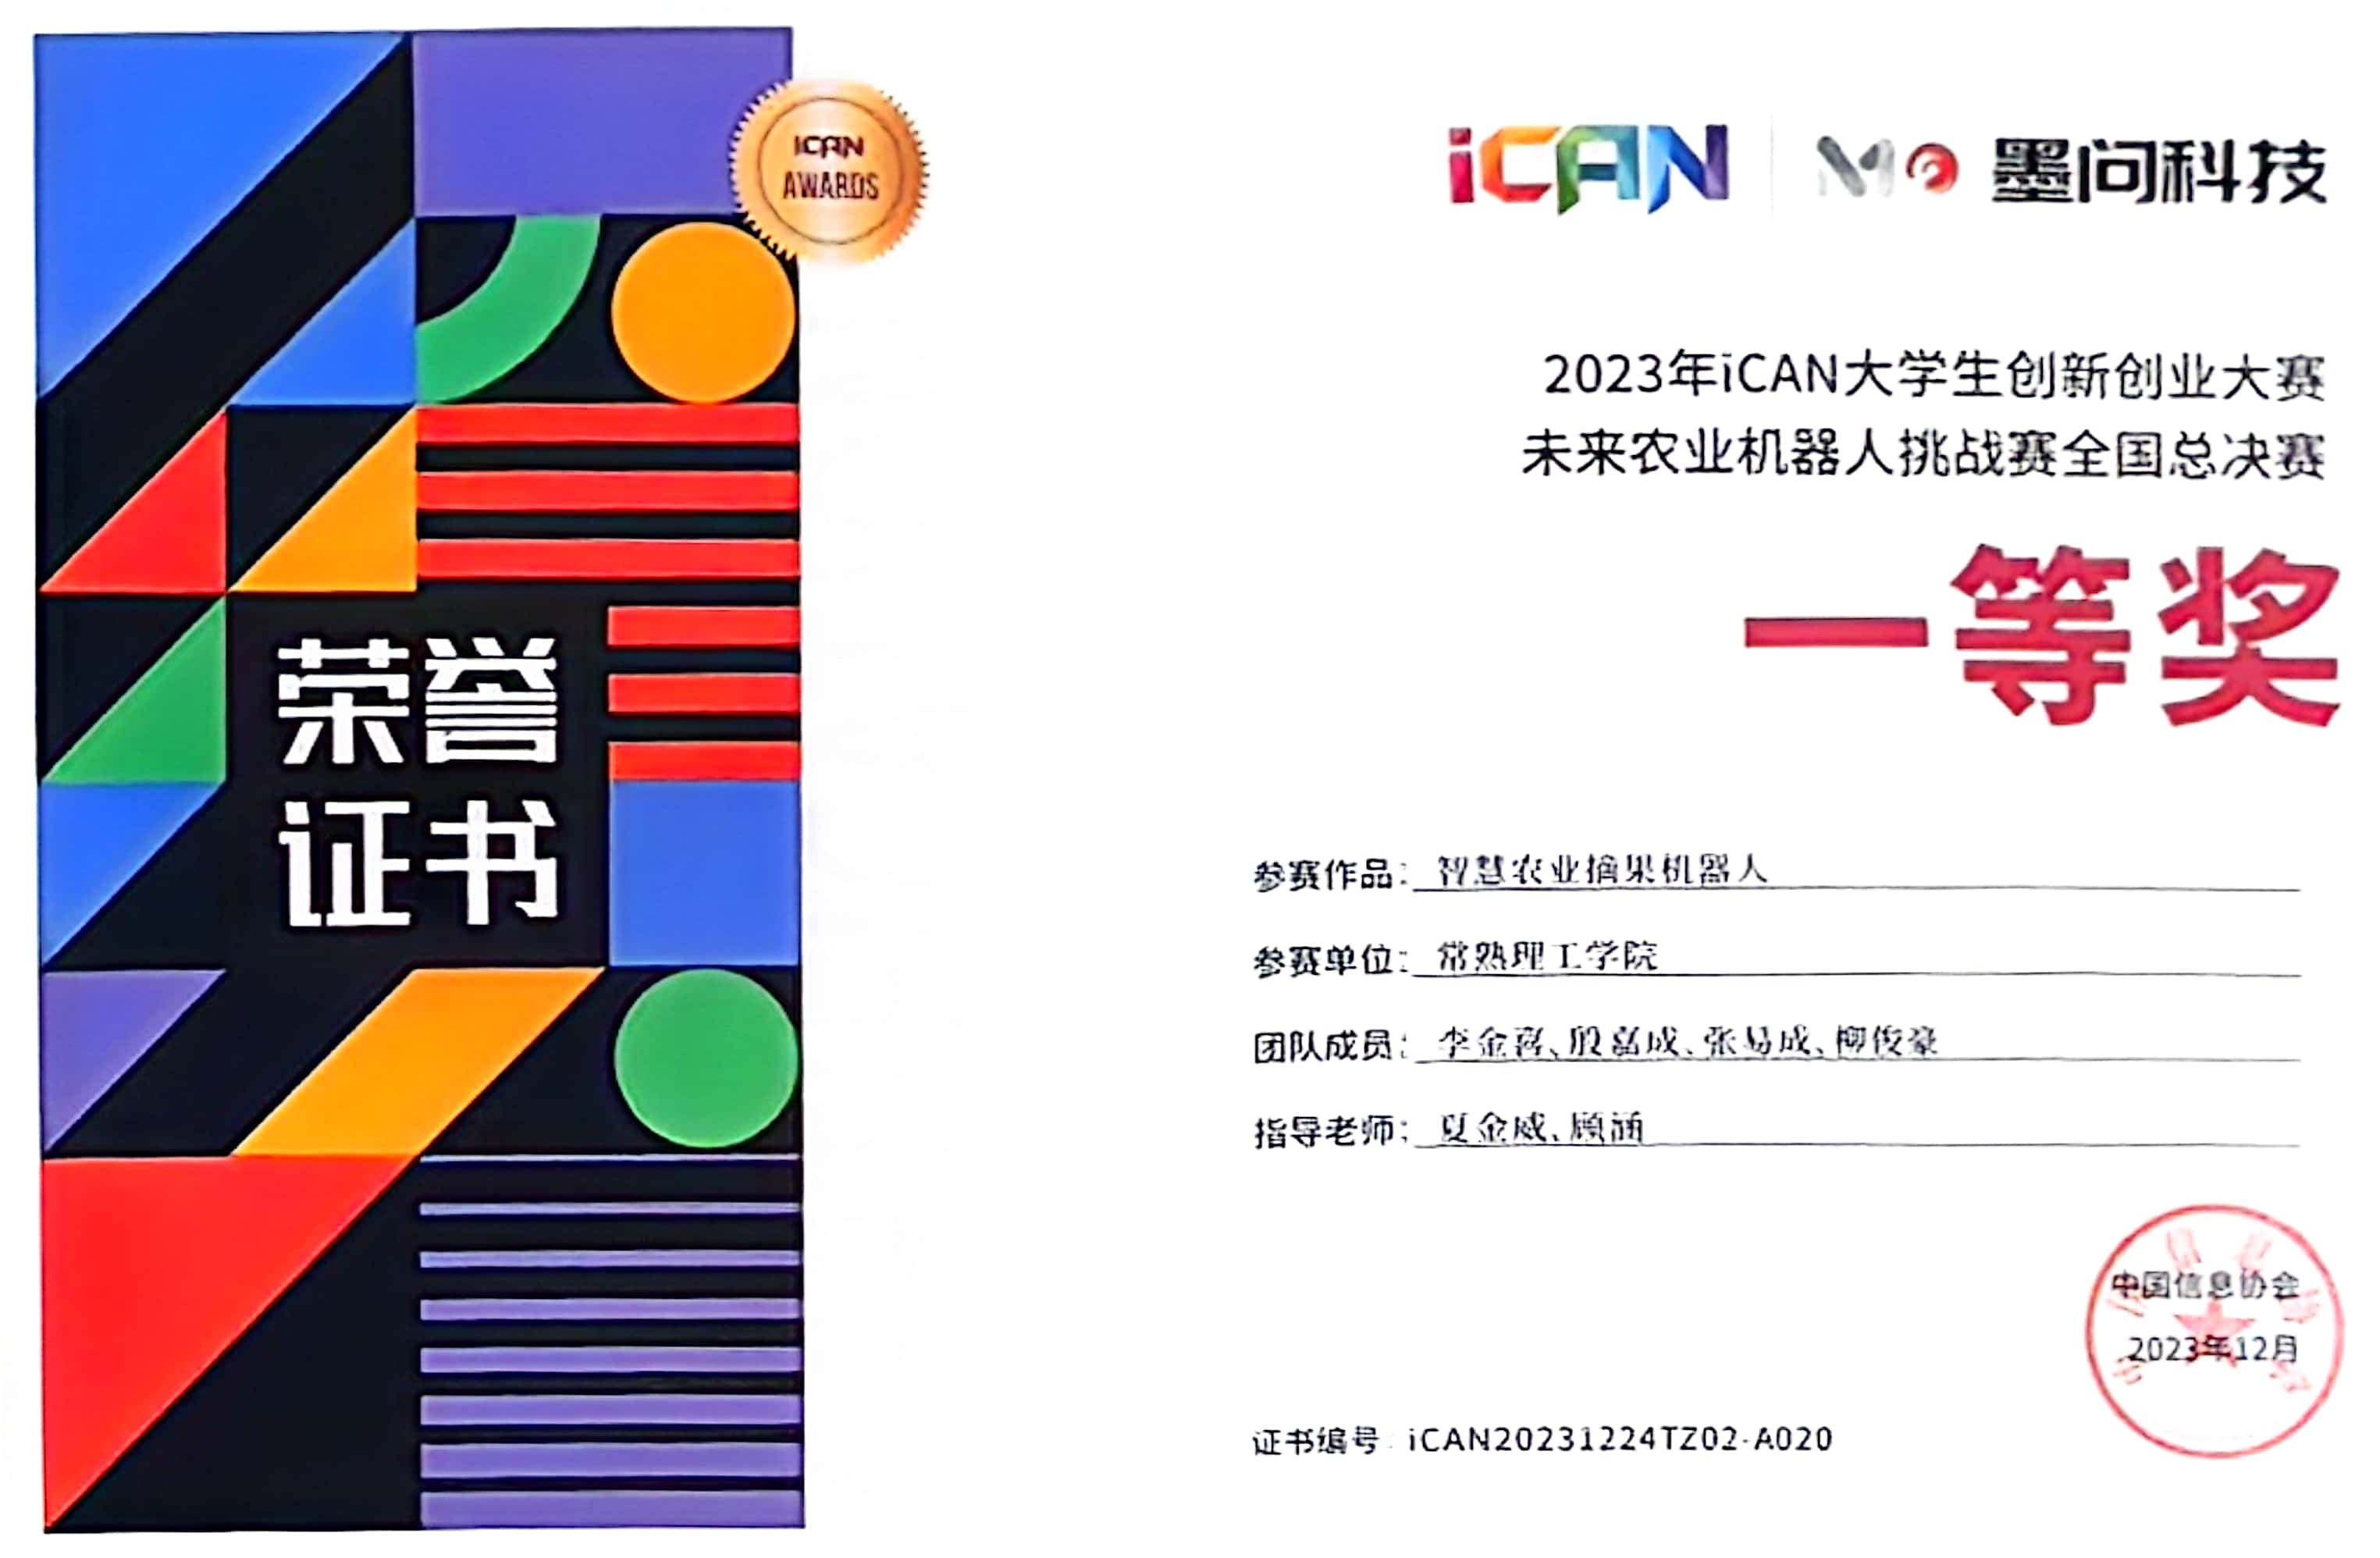
2023 年 iCAN 未来农业机器人挑战赛项目,结合自主导航、果实视觉识别与机械臂执行。
获奖记录 1
查看项目详情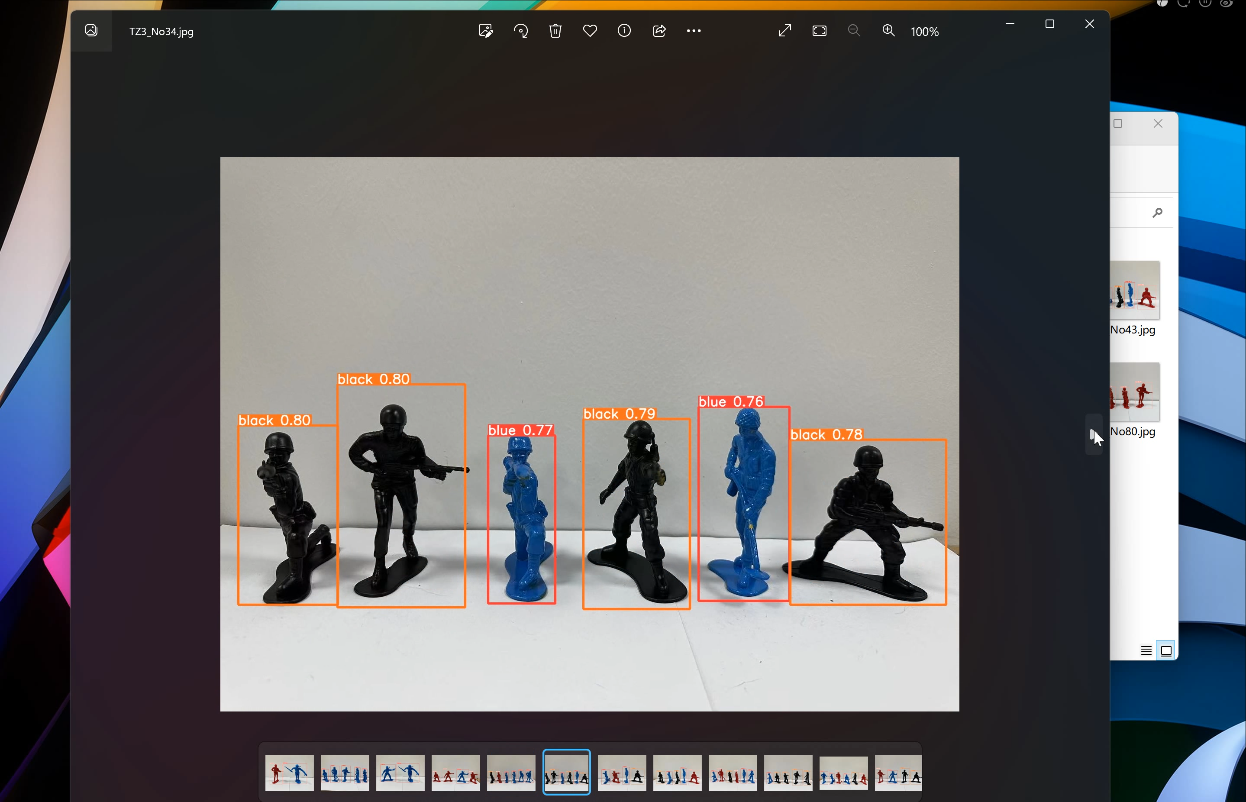
资料暂不可用
2023 年睿抗智能侦察竞赛的综合竞赛级记录,涵盖两个内部团队归档。
获奖记录 1
查看项目详情面向个人制作与模块化扩展的低成本无人机硬件平台,涵盖飞控核心板、ELRS 接收机、M10S GPS 接收机与电调参考设计。
资料暂不可用
项目基于 PX4 规范,使用 STM32H743VIT6 设计飞控核心板,并整合 ELRS 接收机、M10S GPS 接收机和电调参考设计的硬件资料。仓库包含原理图、PCB、BOM、元器件数据手册、PDF 文档和实物照片;相关模块明确参考 NxtPX4、SuperD 与立创开源项目,飞控底板仍在规划中,实物尚未完成测试。
负责低成本无人机平台的硬件方案整合与资料整理,覆盖飞控核心板、ELRS 接收机、M10S GPS 接收机和电调参考设计。
优秀毕设 三等奖
资料暂不可用
设计一种基于石墨烯的太赫兹线圆极化转换超表面,在 2.774–4.840 THz 频段实现线线偏振转换,相对带宽为 54.27%;在 1.888–2.638 THz 和 5.073–5.938 THz 双频段实现线圆偏振转换,相对带宽分别为 33.14% 和 15.27%。通过调节石墨烯化学势,可动态控制偏振转换效率和轴比。研究结合理论分析、导纳模型和谐振频率处的表面电流分布解释转换机制,并分析结构参数与入射角影响;设计在宽入射角范围内保持宽带、高效率和良好角度稳定性。
三等奖
完成超表面结构设计、数值仿真、参数与入射角分析,并结合导纳模型和表面电流分布研究偏振转换机制。
补充收录 4 项竞赛获奖与 4 项发明专利申请
项目图片待补充
根据个人简历补充收录尚未关联到独立项目页面的竞赛获奖与发明专利申请;具体项目材料、专利申请号与申请年份待后续补充。
全国三等奖
江苏省一等奖
华东赛区三等奖
全国三等奖
申请人位次 2/6
申请人位次 5/7
申请人位次 8/10
申请人位次 9/11
请补充
光电子·激光 · 作者位次 3/6
资料暂不可用
设计一种由顶层与底层开口环和中间介质基板组成的透射型手性超构表面。在 6.21–7.05 GHz 和 8.74–9.73 GHz 两个频段内,线极化转换率均超过 90%,相对带宽分别为 12.70% 和 10.72%。研究通过谐振频率处的表面电流分析双频带高效转换机理,并考察几何参数、介质层厚度、入射波极化方式和极化角度的影响。该结构具有简单、双频带和极化不敏感等特点。
光电子·激光 36(7) · 作者位次 3/6
请补充
由统一公开数据源驱动的中英双语静态学术与工程作品集网站。
资料暂不可用
基于 Astro 构建,通过 Profile YAML 统一管理个人资料、项目与成果,并生成中英双语静态页面。网站包含数据校验、基础路径感知链接、原生交互与 Playwright 端到端测试,通过 GitHub Pages 自动部署。
负责公开数据结构、Astro 页面实现、视觉设计系统、双语路由、交互与自动化测试维护。
Optics Communications · 作者位次 3/8
项目图片待补充
请补充
Optics Communications · 作者位次 3/8
请补充
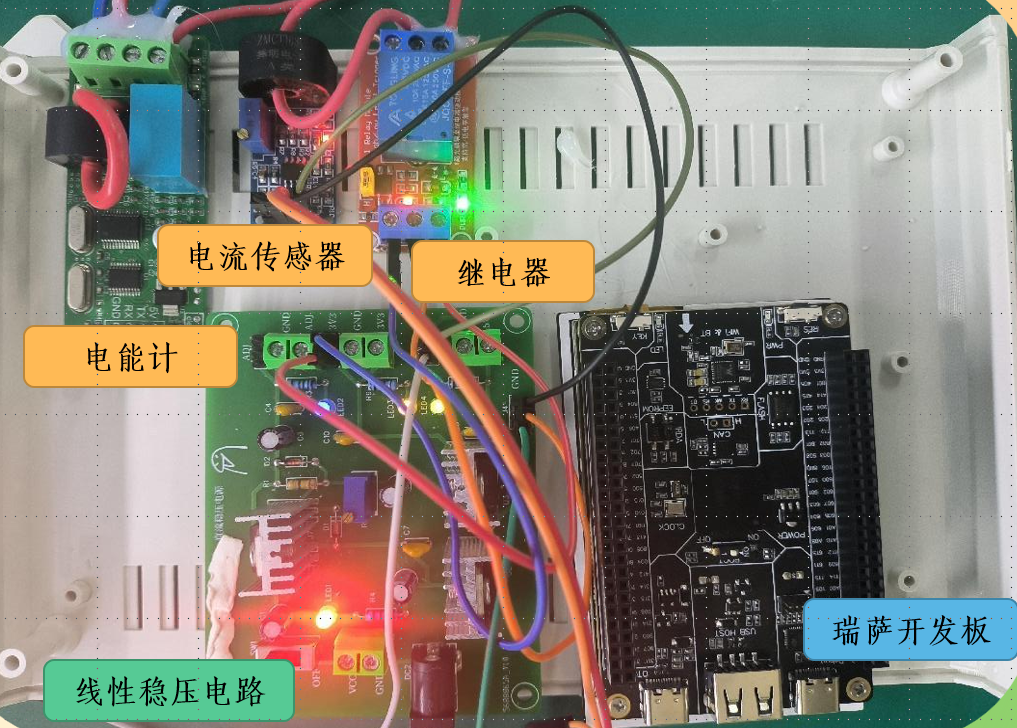
在同一瑞萨赛事项目中,从用电电流识别发展至实验室能耗、安全、门禁与热监测的综合管理场景。
资料暂不可用
初赛“电纹识别”装置基于瑞萨 RA6M5 采集电流与电压波形,通过 ADC、DMA、FFT 和斯皮尔曼匹配识别设备状态与能耗模式。终赛 OpenLab“新质”管理系统将其扩展为多层级实验室监控平台,结合电力线载波通信、人脸门禁、热成像、W800 Wi-Fi、TCP 与 C# 上位机,统一管理设备运行、能耗、人员进出和过热风险。
东部赛区第一名 / 全国三等奖
请补充
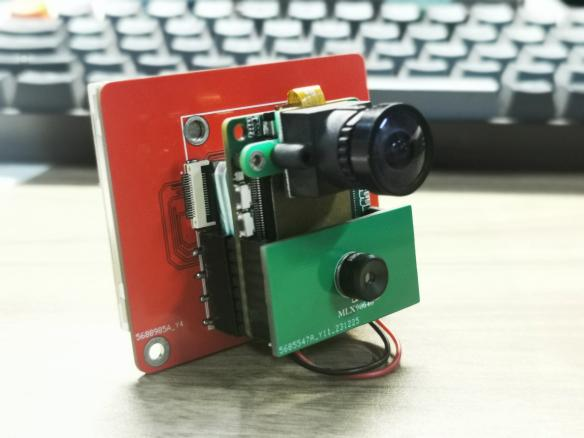
获全国大学生嵌入式芯片与系统设计竞赛东部赛区三等奖,并参加 2024 DigiKey 开源竞赛。
资料暂不可用
项目基于 STM32H7 与 OpenMV,融合 OV5640 可见光图像和 MLX90640 红外热成像数据,并使用 MicroPython 与 TensorFlow Lite 训练和优化轻量化手势识别模型,通过不同手势切换工作模式。LCD 触摸屏实时显示融合图像、区域温度和分析结果,可用于体温筛查和电路板焊接热分布检测。便携式硬件支持摄像头更换和自主充电。同一作品参加全国大学生嵌入式芯片与系统设计竞赛和 2024 DigiKey 开源竞赛。
江苏省 三等奖
参与可见光与红外图像融合实现。
IEEE Access · 作者位次 2/6
资料暂不可用
针对低信噪比、时变噪声环境下 ViT 调制识别鲁棒性下降的问题,ResGatNet 将大核 ResNet 主干、门控 CNN 和 Kolmogorov–Arnold Network(KAN)组合为混合网络。大核卷积扩展局部感受野,门控模块自适应抑制噪声,KAN 以较低参数复杂度增强全局表征。准静态与时变噪声实验表明,该模型在低信噪比条件下的分类准确率和泛化能力优于所比较的 CNN 与 ViT 基线。成果发表于 IEEE Access。
IEEE Access · 作者位次 2/6
主要负责数据处理与部分代码编写。
2024 年创新训练项目,研究刚性反射型超构表面的线偏振至圆偏振及交叉偏振转换。
资料暂不可用
设计一种由金属双圆切角方形贴片谐振器、FR-4 介质基板和金属接地板组成的刚性反射型双极化转换超构表面。结构在 6.85–11.05 GHz 范围内的极化转换率超过 90%,相对带宽为 47.15%;在 5.83–6.68 GHz 和 11.54–16.93 GHz 范围内轴比低于 3 dB,相对带宽分别为 13.59% 和 37.86%。入射角不超过 50° 时,仍保持良好的线极化和圆极化转换性能。
请补充
2024 年 TI 电子设计竞赛项目,面向单相交流负载进行电参量采集、频域分析与触控显示。
资料暂不可用
基于 TI MSP432E401Y 的单相功率分析仪通过电压、电流互感器和 ADC 实时采样信号,并利用 FFT 开展频域分析。系统计算电压与电流有效值、视在功率、有功功率、功率因数、各次谐波及总谐波失真(THD),结果通过串口触控屏显示;设计与测试验证了其满足赛题要求的测量精度和电能质量监测能力。
江苏省一等奖
请补充
2024 年计算机设计竞赛物联网应用 / RTT 专项赛题,结合图像采集、轻量模型与嵌入式物联网架构进行交通标识识别。
资料暂不可用
系统基于 RT-Thread 与 Vision Board,使用 OpenMV 完成图像采集和预处理,并部署轻量化 TensorFlow/TensorFlow Lite 模型。工作包括项目协调、概念定义、技术分析、系统设计和实现。
负责项目协调、概念定义与技术分析,并参与系统设计和实现。
2024 年睿抗智能侦察竞赛项目,整合嵌入式设计、目标识别与测距、ROS 服务及建图导航任务。
资料暂不可用
项目归档涵盖嵌入式设计、目标识别与测距、ROS 服务、建图和导航等任务,使用 OpenCV、YOLOv5、ROS 与 Python,记录团队系统集成范围。
江苏省一等奖 / 全国二等奖
请补充
2024 年全国大学生智能汽车竞赛模型组的团队开发归档,记录控制、感知和硬件分支的探索。
资料暂不可用
面向 TC264/TC264D 的团队开发归档涉及嵌入式 C、DRV8701E 电机驱动、PWM、编码器反馈、PID、舵机转向、相机图像实验、IMU、UART/显示及定制 PCB。记录仅描述开发分支。
华东赛区三等奖
请补充
2023 年大学生创新创业训练计划项目 · Diamond and Related Materials 作者位次 3/8
资料暂不可用
该研究始于 2023 年大学生创新创业训练计划项目,并形成发表于 Diamond and Related Materials 的论文。结构由金属谐振器、二氧化钒薄膜、石墨烯电阻膜、聚酰亚胺介质层和铜接地板组成;利用二氧化钒的绝缘体-金属相变在偏振转换器与吸收器之间切换,并通过石墨烯方阻动态调控性能。室温下,结构在 6.97–17.62 GHz 范围内实现超过 90% 的偏振转换率;二氧化钒处于金属态时,在 13.33–19.47 GHz 范围内实现超过 90% 的吸收率。
Diamond and Related Materials · 作者位次 3/8
担任大创项目负责人,负责研究规划与协调。
Dalton Transactions · 作者位次 5/8
资料暂不可用
提出一种基于二氧化钒和光导硅的太赫兹可调谐双功能超表面吸收器。二氧化钒和光导硅处于特定电导率时,结构在 2.47–3.71 THz 和 8.90–10.62 THz 实现超过 90% 的双宽带吸收,相对带宽分别为 40.13% 和 17.62%;切换二氧化钒状态后,在 4.69–7.72 THz 实现超过 90% 的单宽带吸收,相对带宽为 48.83%。研究通过阻抗匹配、等效传输线模型和电场分布解释吸收机制,并验证其极化不敏感性与宽入射角性能。
Dalton Transactions · 作者位次 5/8
请补充
光电子·激光 · 作者位次 3/6
资料暂不可用
提出一种由金属图案层、柔性介质层和金属接地板组成的双宽频带柔性极化转换超表面。在 8.52–13.35 GHz 和 15.12–19.54 GHz 频段内,结构可将线极化方向旋转 90°,极化转换率分别达到 96.50% 和 98.43%,相对带宽分别为 44.21% 和 25.51%。研究通过柔性介质层厚度调控双频带性能,并结合表面电流分析转换机理;在 0°–30° 入射角范围内保持较好的双频带转换性能和极化不敏感性。
光电子·激光 34(7), 690–697 · 作者位次 3/6
请补充
光电子·激光 · 作者位次 3/6
资料暂不可用
针对多频带和完美吸波器的应用需求,本文设计了一种基于超表面的三频带吸波器。所提出的吸波器由金属图案层、中间介质层和金属底板组成,在 5.16 GHz(C 波段)、7.27 GHz(C 波段)和 8.32 GHz(X 波段)3 个谐振频率处的吸波率分别达到 99.98%、99.94% 和 99.98%,可实现近乎完美吸收。本文利用阻抗匹配理论阐明产生 3 个谐振频率的原因,并通过仿真谐振频率处的表面电流、电场和磁场分布分析三频带吸波机理。通过改变顶层金属图案的数量,可实现单频带、双频带和三频带调控。对极化角和入射角依赖性的研究表明,该吸波器具有良好的极化不敏感性和 0°-60° 广角稳定性。该设计具有易于设计和轻薄等特点,在电磁吸波、隐身和传感等领域具有应用潜力。
光电子·激光 · 作者位次 3/6
请补充
2023 年 iCAN 未来农业机器人挑战赛项目,结合自主导航、果实视觉识别与机械臂执行。
资料暂不可用
基于 ROS 的自主采摘机器人,采用 GMapping/SLAM 与导航进行环境移动,以 PaddleDetection 和 OpenCV 进行果实视觉识别。机械臂配备眼在手上相机,并使用 3D 打印收集器完成采摘流程。
江苏省一等奖 / 全国一等奖
请补充
2023 年睿抗智能侦察竞赛的综合竞赛级记录,涵盖两个内部团队归档。
资料暂不可用
项目完成四类智能侦察任务:使用灰度化、高斯滤波、Canny 边缘检测、轮廓提取和透视变换定位网格地雷;通过霍夫圆检测和标记物尺寸估算目标距离;使用 YOLOv5 完成兵人等目标识别;通过 ROS 节点、主题、消息和服务组织机器人感知与控制。图像处理程序支持批量读取、结果标注和输出保存。
江苏赛区 三等奖
请补充
面向个人制作与模块化扩展的低成本无人机硬件平台,涵盖飞控核心板、ELRS 接收机、M10S GPS 接收机与电调参考设计。
资料暂不可用
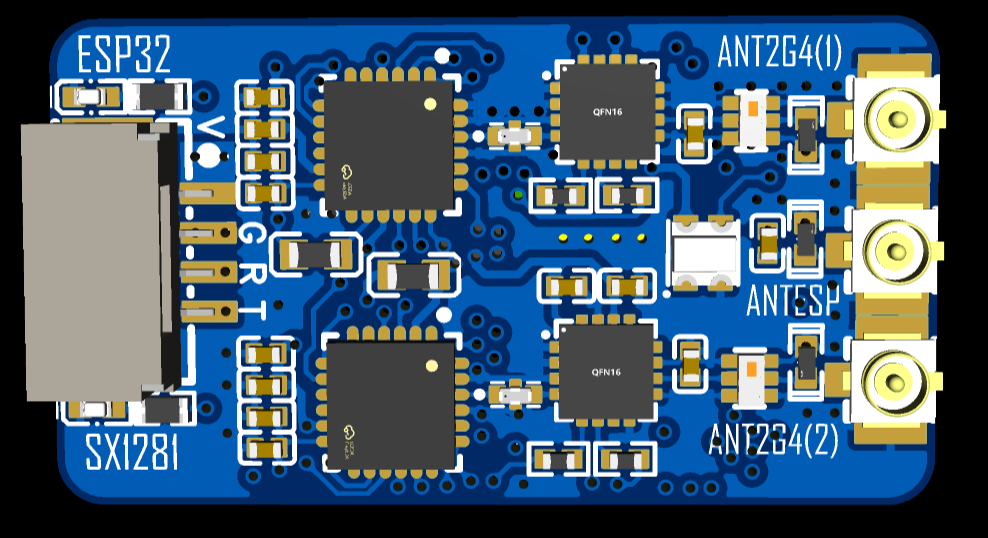
项目基于 PX4 规范,使用 STM32H743VIT6 设计飞控核心板,并整合 ELRS 接收机、M10S GPS 接收机和电调参考设计的硬件资料。仓库包含原理图、PCB、BOM、元器件数据手册、PDF 文档和实物照片;相关模块明确参考 NxtPX4、SuperD 与立创开源项目,飞控底板仍在规划中,实物尚未完成测试。
负责低成本无人机平台的硬件方案整合与资料整理,覆盖飞控核心板、ELRS 接收机、M10S GPS 接收机和电调参考设计。
优秀毕设 三等奖
资料暂不可用
设计一种基于石墨烯的太赫兹线圆极化转换超表面,在 2.774–4.840 THz 频段实现线线偏振转换,相对带宽为 54.27%;在 1.888–2.638 THz 和 5.073–5.938 THz 双频段实现线圆偏振转换,相对带宽分别为 33.14% 和 15.27%。通过调节石墨烯化学势,可动态控制偏振转换效率和轴比。研究结合理论分析、导纳模型和谐振频率处的表面电流分布解释转换机制,并分析结构参数与入射角影响;设计在宽入射角范围内保持宽带、高效率和良好角度稳定性。
三等奖
完成超表面结构设计、数值仿真、参数与入射角分析,并结合导纳模型和表面电流分布研究偏振转换机制。
补充收录 4 项竞赛获奖与 4 项发明专利申请
项目图片待补充
根据个人简历补充收录尚未关联到独立项目页面的竞赛获奖与发明专利申请;具体项目材料、专利申请号与申请年份待后续补充。
全国三等奖
江苏省一等奖
华东赛区三等奖
全国三等奖
申请人位次 2/6
申请人位次 5/7
申请人位次 8/10
申请人位次 9/11
请补充
光电子·激光 · 作者位次 3/6
资料暂不可用
设计一种由顶层与底层开口环和中间介质基板组成的透射型手性超构表面。在 6.21–7.05 GHz 和 8.74–9.73 GHz 两个频段内,线极化转换率均超过 90%,相对带宽分别为 12.70% 和 10.72%。研究通过谐振频率处的表面电流分析双频带高效转换机理,并考察几何参数、介质层厚度、入射波极化方式和极化角度的影响。该结构具有简单、双频带和极化不敏感等特点。
光电子·激光 36(7) · 作者位次 3/6
请补充
由统一公开数据源驱动的中英双语静态学术与工程作品集网站。
资料暂不可用
基于 Astro 构建,通过 Profile YAML 统一管理个人资料、项目与成果,并生成中英双语静态页面。网站包含数据校验、基础路径感知链接、原生交互与 Playwright 端到端测试,通过 GitHub Pages 自动部署。
负责公开数据结构、Astro 页面实现、视觉设计系统、双语路由、交互与自动化测试维护。
Optics Communications · 作者位次 3/8
项目图片待补充
请补充
Optics Communications · 作者位次 3/8
请补充
在同一瑞萨赛事项目中,从用电电流识别发展至实验室能耗、安全、门禁与热监测的综合管理场景。
资料暂不可用
初赛“电纹识别”装置基于瑞萨 RA6M5 采集电流与电压波形,通过 ADC、DMA、FFT 和斯皮尔曼匹配识别设备状态与能耗模式。终赛 OpenLab“新质”管理系统将其扩展为多层级实验室监控平台,结合电力线载波通信、人脸门禁、热成像、W800 Wi-Fi、TCP 与 C# 上位机,统一管理设备运行、能耗、人员进出和过热风险。
东部赛区第一名 / 全国三等奖
请补充
获全国大学生嵌入式芯片与系统设计竞赛东部赛区三等奖,并参加 2024 DigiKey 开源竞赛。
资料暂不可用
项目基于 STM32H7 与 OpenMV,融合 OV5640 可见光图像和 MLX90640 红外热成像数据,并使用 MicroPython 与 TensorFlow Lite 训练和优化轻量化手势识别模型,通过不同手势切换工作模式。LCD 触摸屏实时显示融合图像、区域温度和分析结果,可用于体温筛查和电路板焊接热分布检测。便携式硬件支持摄像头更换和自主充电。同一作品参加全国大学生嵌入式芯片与系统设计竞赛和 2024 DigiKey 开源竞赛。
江苏省 三等奖
参与可见光与红外图像融合实现。
IEEE Access · 作者位次 2/6
资料暂不可用
针对低信噪比、时变噪声环境下 ViT 调制识别鲁棒性下降的问题,ResGatNet 将大核 ResNet 主干、门控 CNN 和 Kolmogorov–Arnold Network(KAN)组合为混合网络。大核卷积扩展局部感受野,门控模块自适应抑制噪声,KAN 以较低参数复杂度增强全局表征。准静态与时变噪声实验表明,该模型在低信噪比条件下的分类准确率和泛化能力优于所比较的 CNN 与 ViT 基线。成果发表于 IEEE Access。
IEEE Access · 作者位次 2/6
主要负责数据处理与部分代码编写。
2024 年创新训练项目,研究刚性反射型超构表面的线偏振至圆偏振及交叉偏振转换。
资料暂不可用
设计一种由金属双圆切角方形贴片谐振器、FR-4 介质基板和金属接地板组成的刚性反射型双极化转换超构表面。结构在 6.85–11.05 GHz 范围内的极化转换率超过 90%,相对带宽为 47.15%;在 5.83–6.68 GHz 和 11.54–16.93 GHz 范围内轴比低于 3 dB,相对带宽分别为 13.59% 和 37.86%。入射角不超过 50° 时,仍保持良好的线极化和圆极化转换性能。
请补充
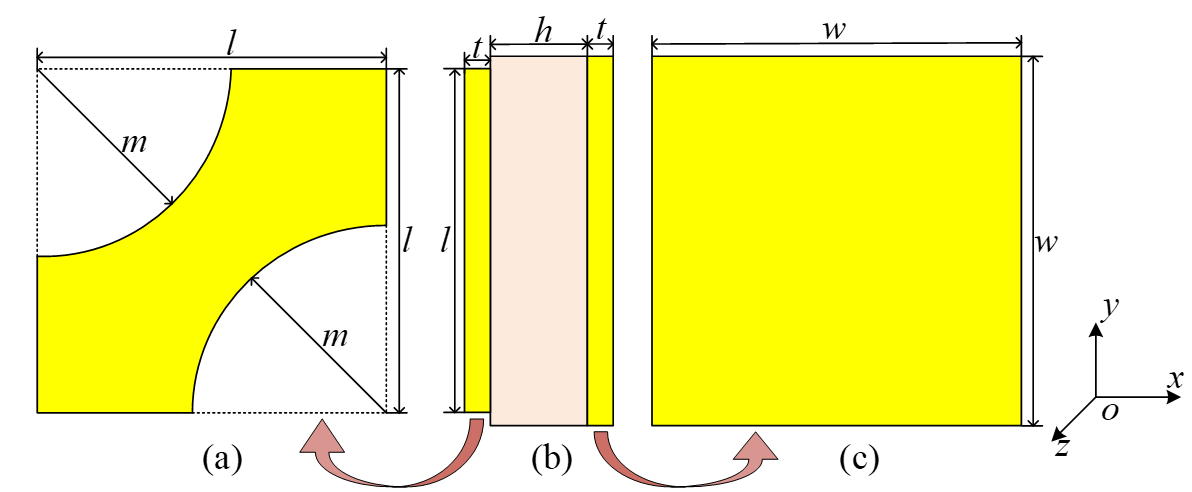
2024 年 TI 电子设计竞赛项目,面向单相交流负载进行电参量采集、频域分析与触控显示。
资料暂不可用
基于 TI MSP432E401Y 的单相功率分析仪通过电压、电流互感器和 ADC 实时采样信号,并利用 FFT 开展频域分析。系统计算电压与电流有效值、视在功率、有功功率、功率因数、各次谐波及总谐波失真(THD),结果通过串口触控屏显示;设计与测试验证了其满足赛题要求的测量精度和电能质量监测能力。
江苏省一等奖
请补充
2024 年计算机设计竞赛物联网应用 / RTT 专项赛题,结合图像采集、轻量模型与嵌入式物联网架构进行交通标识识别。
资料暂不可用
系统基于 RT-Thread 与 Vision Board,使用 OpenMV 完成图像采集和预处理,并部署轻量化 TensorFlow/TensorFlow Lite 模型。工作包括项目协调、概念定义、技术分析、系统设计和实现。
负责项目协调、概念定义与技术分析,并参与系统设计和实现。
2024 年睿抗智能侦察竞赛项目,整合嵌入式设计、目标识别与测距、ROS 服务及建图导航任务。
资料暂不可用
项目归档涵盖嵌入式设计、目标识别与测距、ROS 服务、建图和导航等任务,使用 OpenCV、YOLOv5、ROS 与 Python,记录团队系统集成范围。
江苏省一等奖 / 全国二等奖
请补充
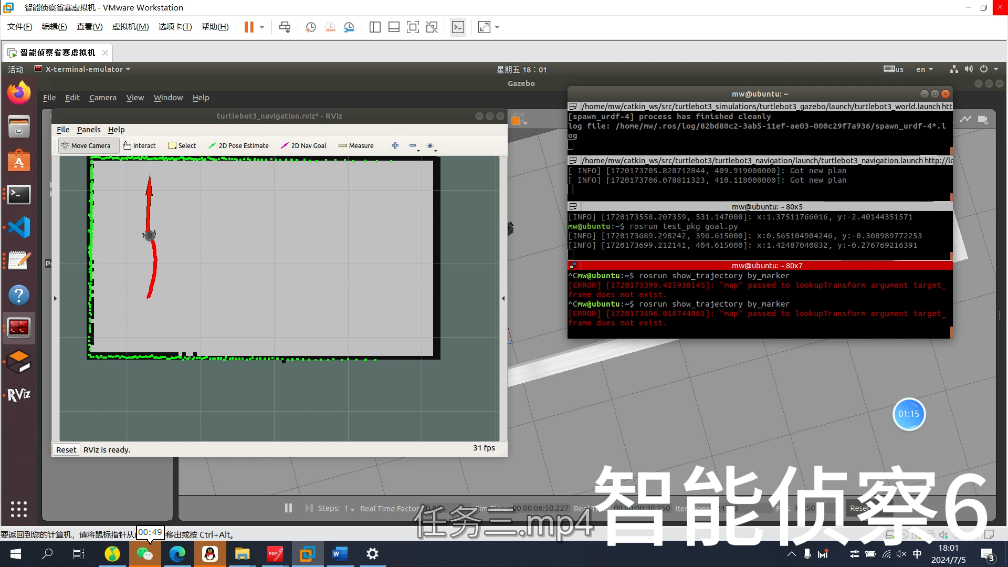
2024 年全国大学生智能汽车竞赛模型组的团队开发归档,记录控制、感知和硬件分支的探索。
资料暂不可用
面向 TC264/TC264D 的团队开发归档涉及嵌入式 C、DRV8701E 电机驱动、PWM、编码器反馈、PID、舵机转向、相机图像实验、IMU、UART/显示及定制 PCB。记录仅描述开发分支。
华东赛区三等奖
请补充
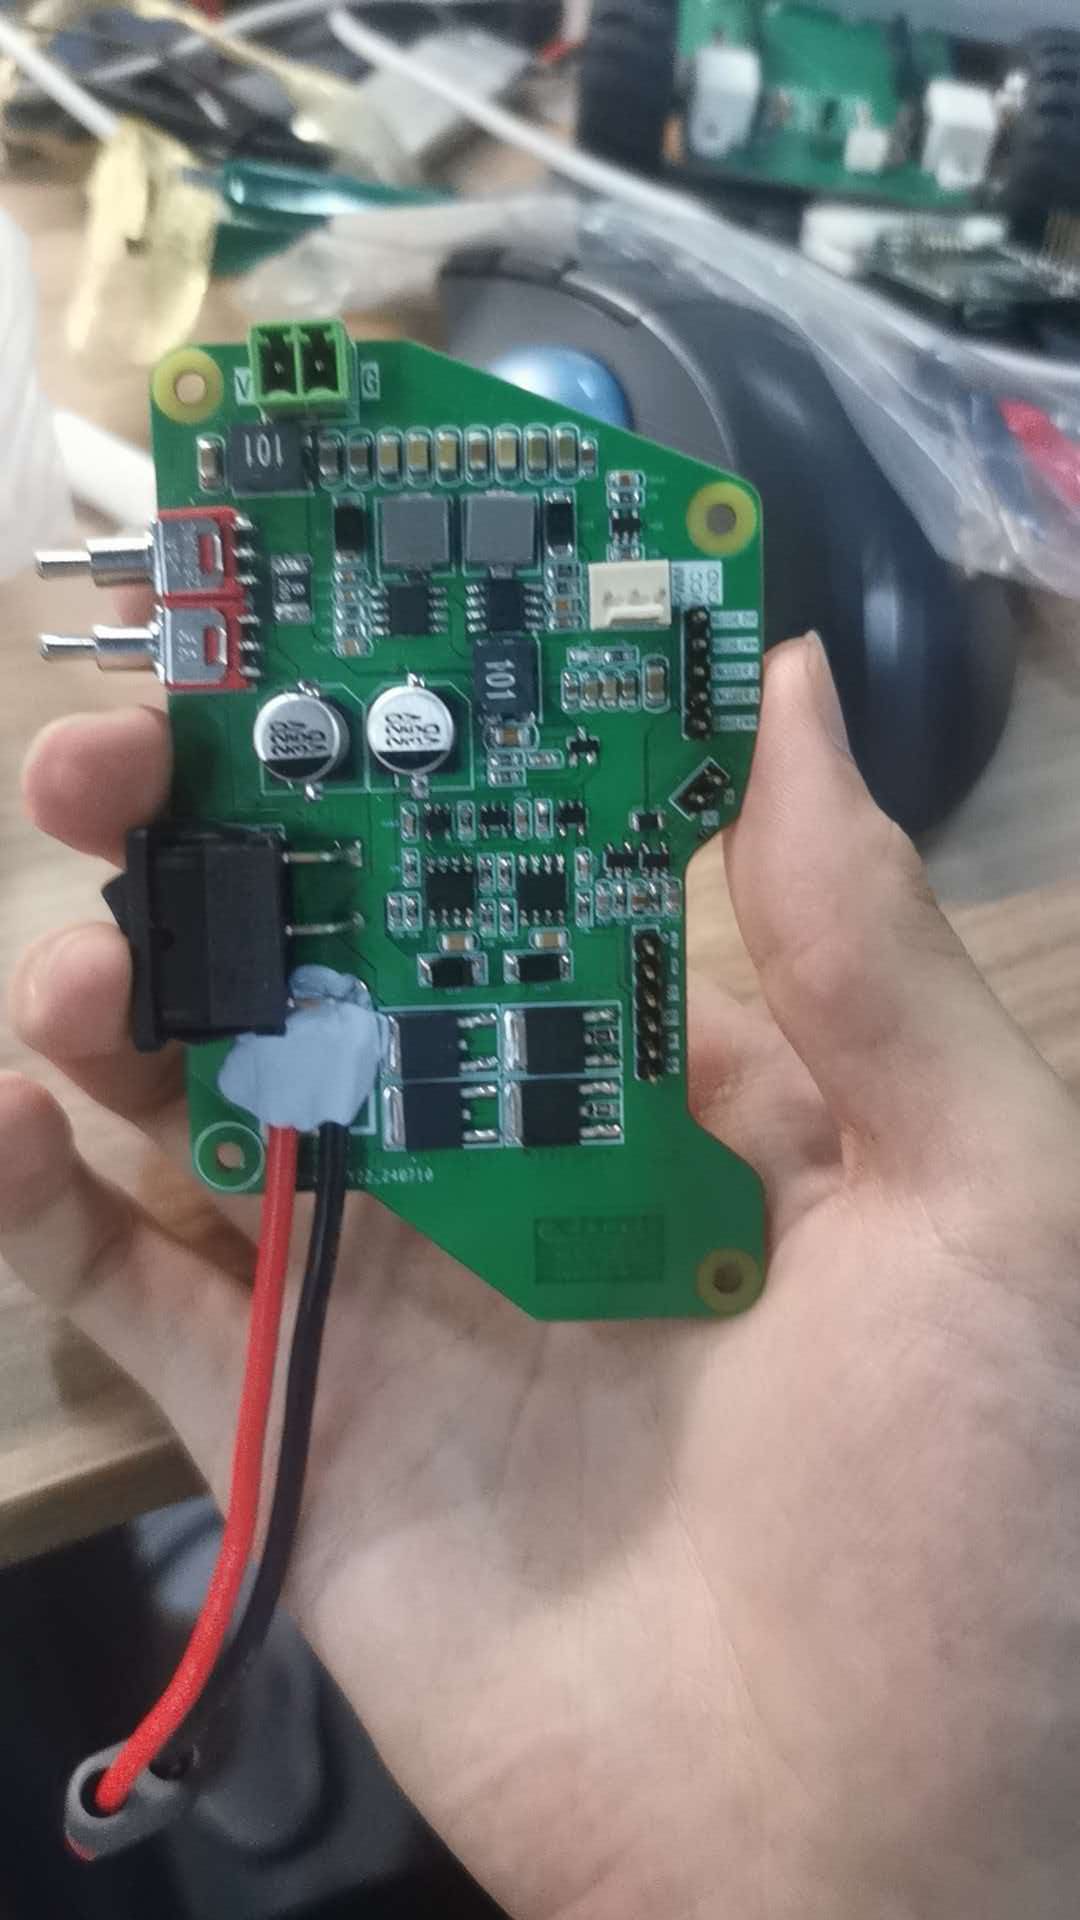
2023 年大学生创新创业训练计划项目 · Diamond and Related Materials 作者位次 3/8
资料暂不可用
该研究始于 2023 年大学生创新创业训练计划项目,并形成发表于 Diamond and Related Materials 的论文。结构由金属谐振器、二氧化钒薄膜、石墨烯电阻膜、聚酰亚胺介质层和铜接地板组成;利用二氧化钒的绝缘体-金属相变在偏振转换器与吸收器之间切换,并通过石墨烯方阻动态调控性能。室温下,结构在 6.97–17.62 GHz 范围内实现超过 90% 的偏振转换率;二氧化钒处于金属态时,在 13.33–19.47 GHz 范围内实现超过 90% 的吸收率。
Diamond and Related Materials · 作者位次 3/8
担任大创项目负责人,负责研究规划与协调。
Dalton Transactions · 作者位次 5/8
资料暂不可用
提出一种基于二氧化钒和光导硅的太赫兹可调谐双功能超表面吸收器。二氧化钒和光导硅处于特定电导率时,结构在 2.47–3.71 THz 和 8.90–10.62 THz 实现超过 90% 的双宽带吸收,相对带宽分别为 40.13% 和 17.62%;切换二氧化钒状态后,在 4.69–7.72 THz 实现超过 90% 的单宽带吸收,相对带宽为 48.83%。研究通过阻抗匹配、等效传输线模型和电场分布解释吸收机制,并验证其极化不敏感性与宽入射角性能。
Dalton Transactions · 作者位次 5/8
请补充
光电子·激光 · 作者位次 3/6
资料暂不可用
提出一种由金属图案层、柔性介质层和金属接地板组成的双宽频带柔性极化转换超表面。在 8.52–13.35 GHz 和 15.12–19.54 GHz 频段内,结构可将线极化方向旋转 90°,极化转换率分别达到 96.50% 和 98.43%,相对带宽分别为 44.21% 和 25.51%。研究通过柔性介质层厚度调控双频带性能,并结合表面电流分析转换机理;在 0°–30° 入射角范围内保持较好的双频带转换性能和极化不敏感性。
光电子·激光 34(7), 690–697 · 作者位次 3/6
请补充
光电子·激光 · 作者位次 3/6
资料暂不可用
针对多频带和完美吸波器的应用需求,本文设计了一种基于超表面的三频带吸波器。所提出的吸波器由金属图案层、中间介质层和金属底板组成,在 5.16 GHz(C 波段)、7.27 GHz(C 波段)和 8.32 GHz(X 波段)3 个谐振频率处的吸波率分别达到 99.98%、99.94% 和 99.98%,可实现近乎完美吸收。本文利用阻抗匹配理论阐明产生 3 个谐振频率的原因,并通过仿真谐振频率处的表面电流、电场和磁场分布分析三频带吸波机理。通过改变顶层金属图案的数量,可实现单频带、双频带和三频带调控。对极化角和入射角依赖性的研究表明,该吸波器具有良好的极化不敏感性和 0°-60° 广角稳定性。该设计具有易于设计和轻薄等特点,在电磁吸波、隐身和传感等领域具有应用潜力。
光电子·激光 · 作者位次 3/6
请补充
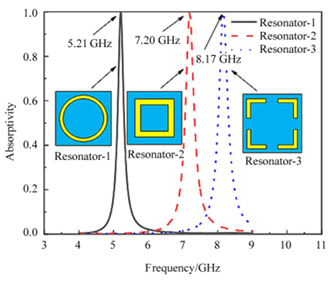
2023 年 iCAN 未来农业机器人挑战赛项目,结合自主导航、果实视觉识别与机械臂执行。
资料暂不可用
基于 ROS 的自主采摘机器人,采用 GMapping/SLAM 与导航进行环境移动,以 PaddleDetection 和 OpenCV 进行果实视觉识别。机械臂配备眼在手上相机,并使用 3D 打印收集器完成采摘流程。
江苏省一等奖 / 全国一等奖
请补充
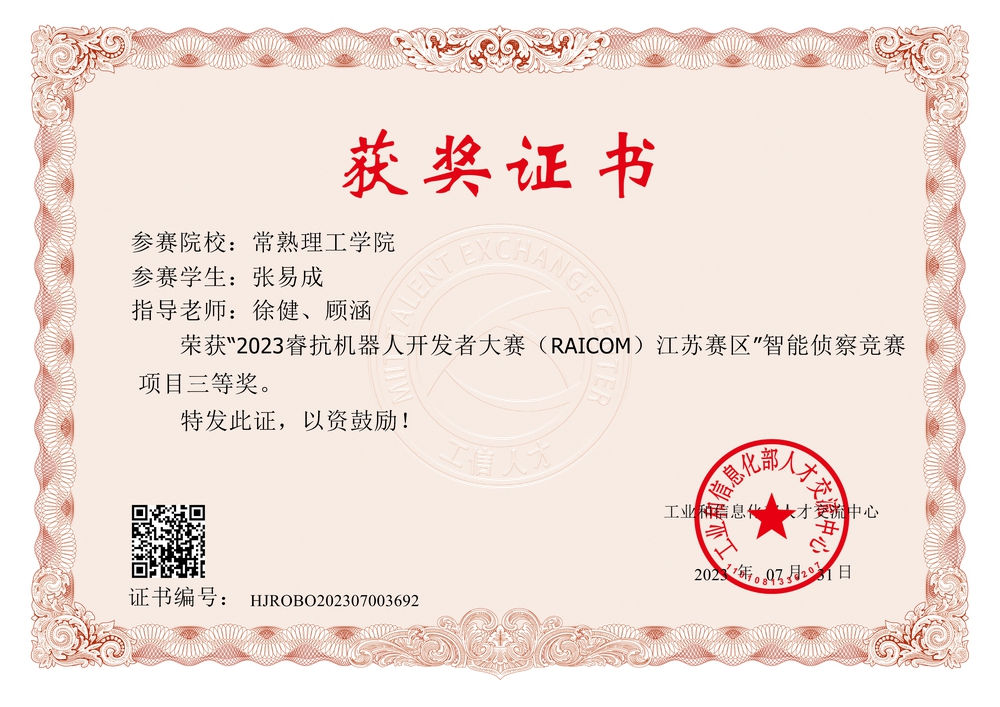
2023 年睿抗智能侦察竞赛的综合竞赛级记录,涵盖两个内部团队归档。
资料暂不可用
项目完成四类智能侦察任务:使用灰度化、高斯滤波、Canny 边缘检测、轮廓提取和透视变换定位网格地雷;通过霍夫圆检测和标记物尺寸估算目标距离;使用 YOLOv5 完成兵人等目标识别;通过 ROS 节点、主题、消息和服务组织机器人感知与控制。图像处理程序支持批量读取、结果标注和输出保存。
江苏赛区 三等奖
请补充